自助服务
免费购买硬件
仅限硬件成本
- 从我们那里买硬件
- 来啊SDK (
rc connect免费 - 建立自己的远程操作和录音
- 对有机器学习经验的团队来说最好
从硬件到训练完成的策略:在一个平台上控制机器人、记录演示并训练 AI 模型。
选择原始硬件,录音准备工具包或完全管理的数据到政策管道.
免费购买硬件
rc connect免费正在录入
最好让希望立即开始收集数据的团队
获取 DataKit端对端数据与政策
最佳团队打造生产机器人 AI
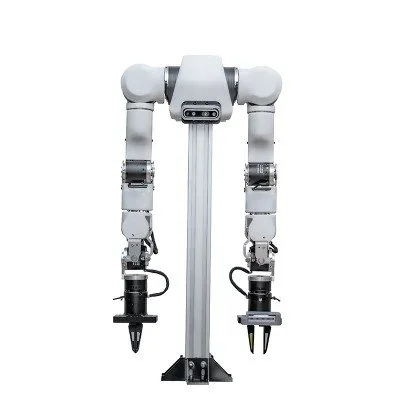
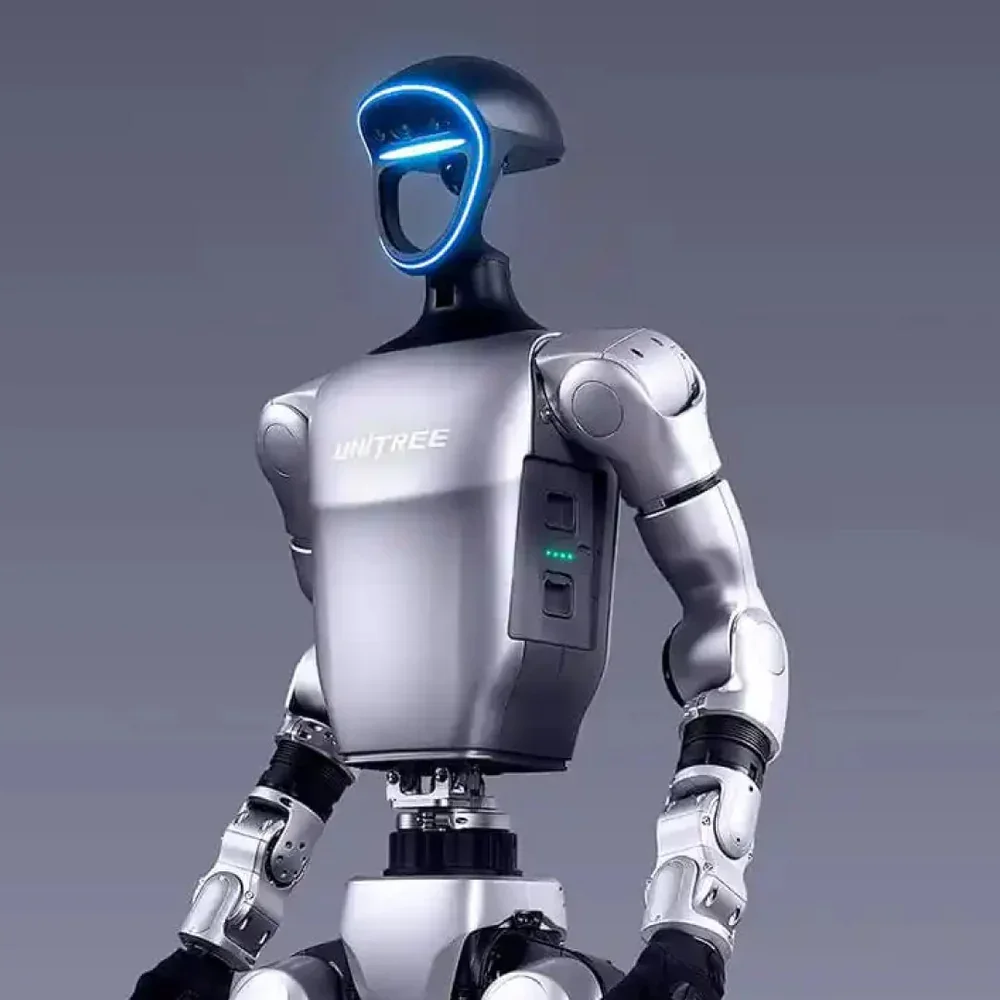
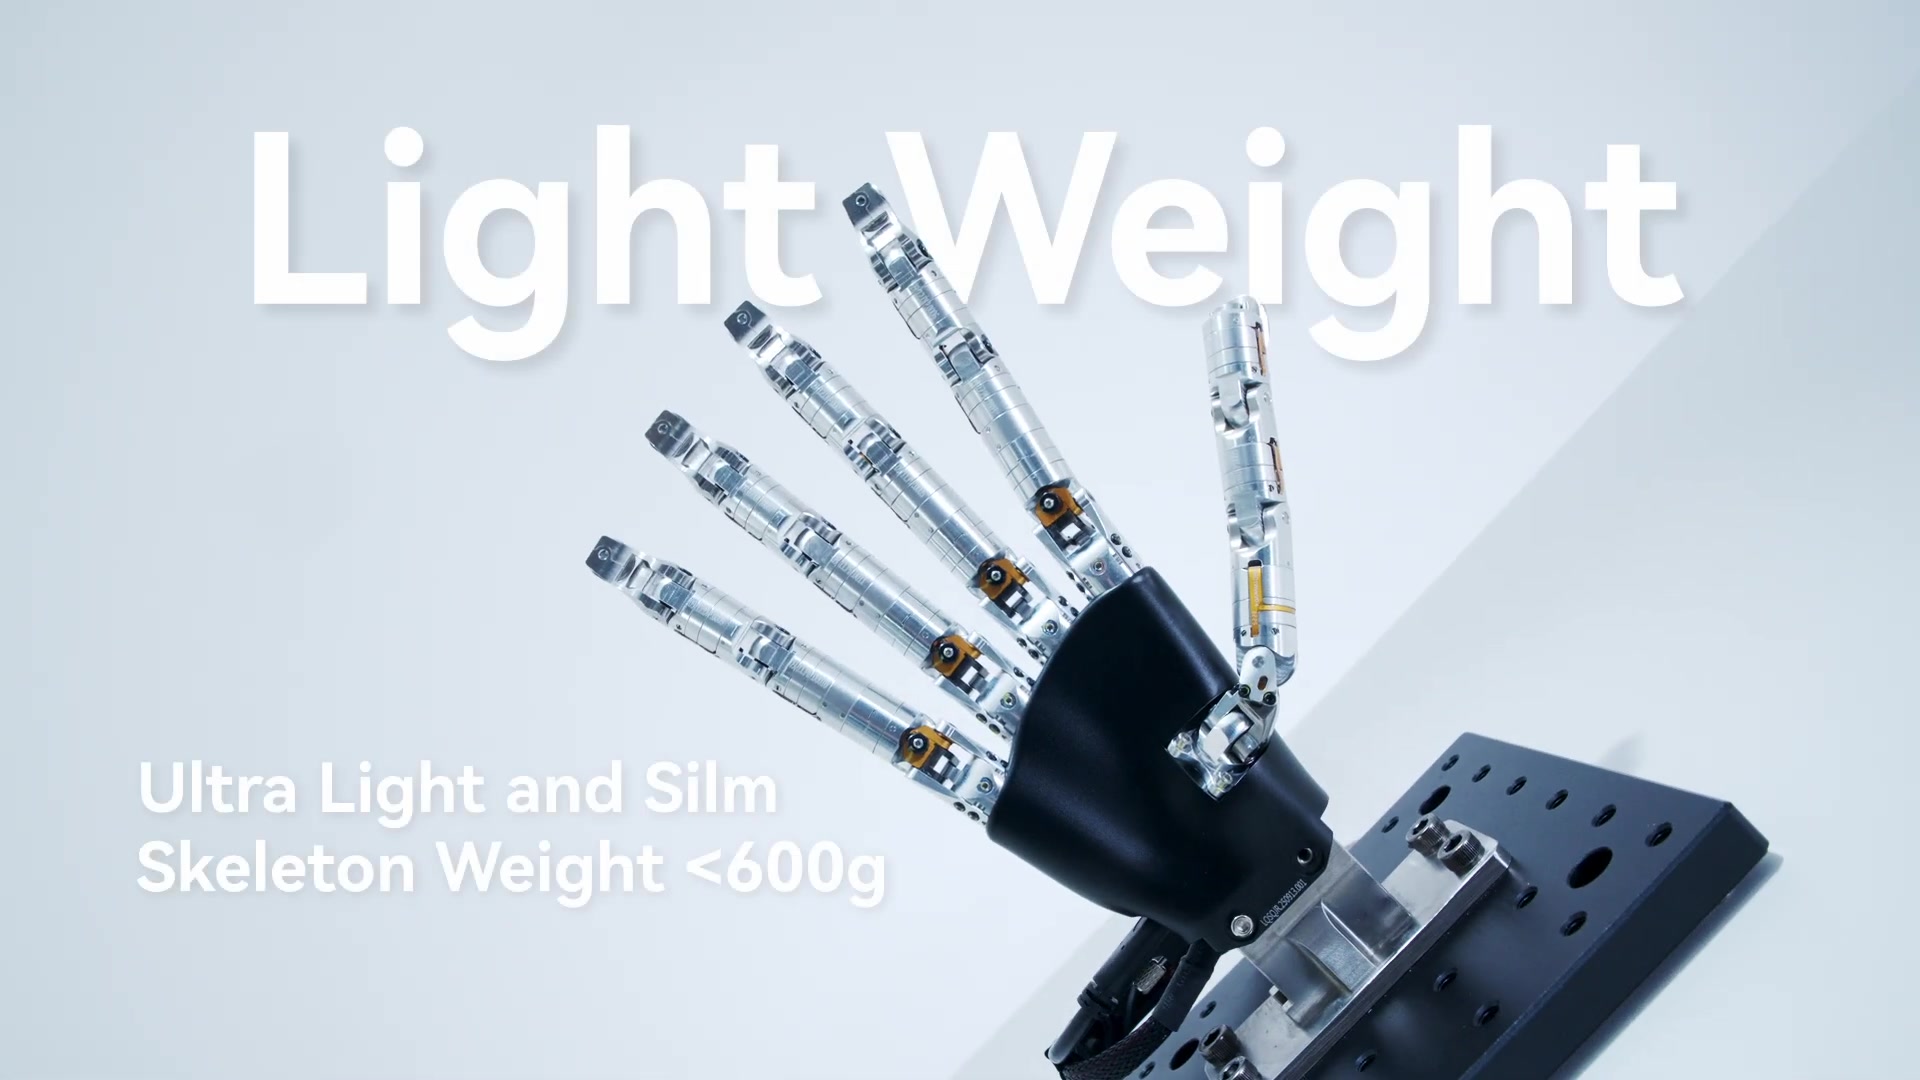
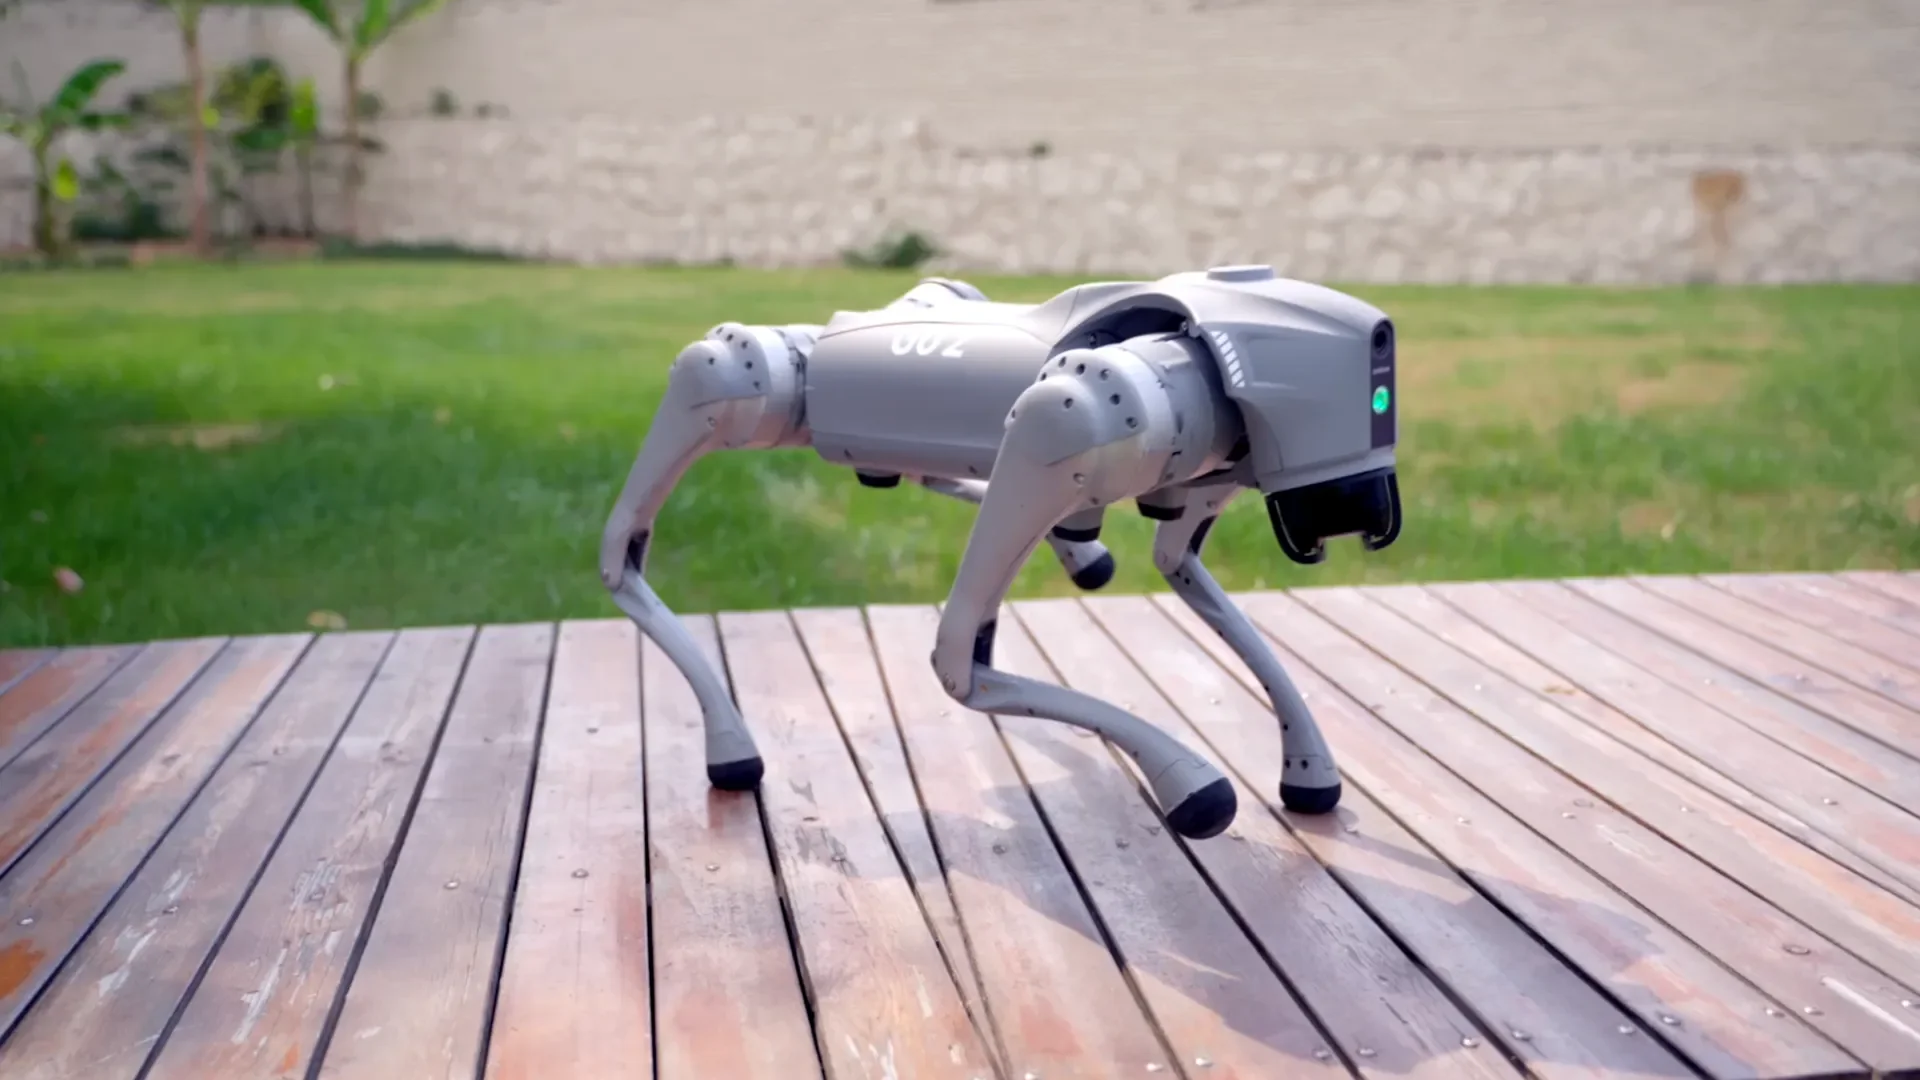
联系我们使用我们提供的各类机器人、灵巧手和输入设备。您可以购买或租赁我们的硬件,也可以使用自有设备。
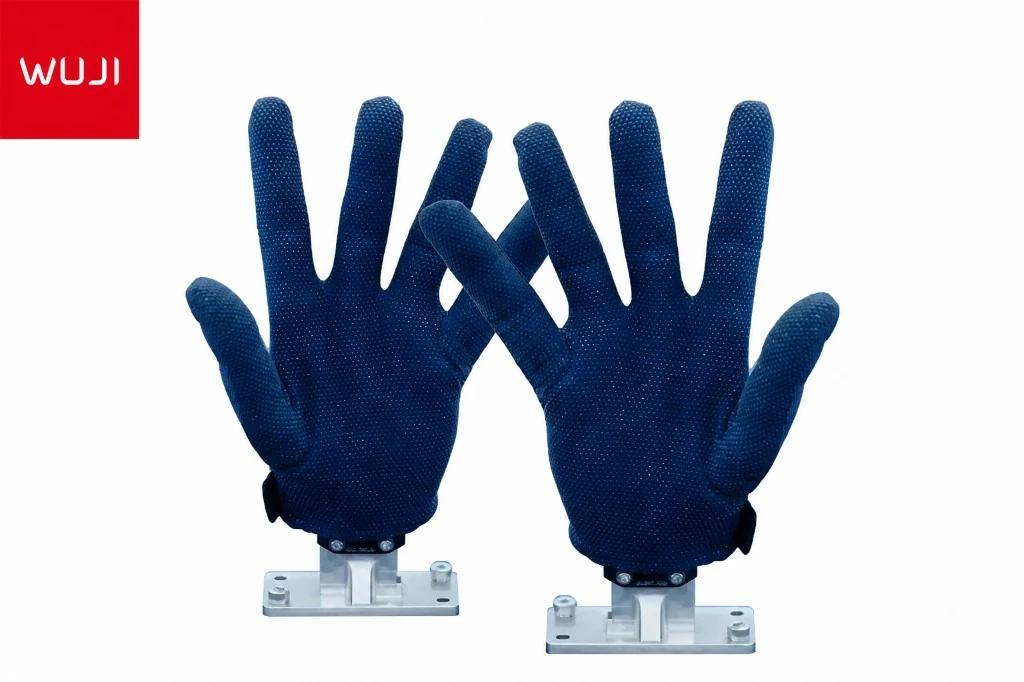
见全硬件目录规格和可得性,或Wuji Glove- 做手电传操作租赁可在所有平台上查阅。
4步从0步跑到训练有素的机器人政策
从我们的商店中选择机械臂、灵巧手或人形机器人。每件产品都标注了交期;想先试用再决定的团队也可以选择租赁。
pip install centeros-cli && centeros connect
一个命令连接你的机器人,相机和输入设备,并自动发现网络上的硬件.
用VR,手套,游戏纸或领头臂控制机器人. 每场比赛都会自动录制同步视频,联合状态和行动.
上传数据,选择训练食谱(ACT,Diffusion Policy或VLA)并接受训练政策. 用一击将它部署到同一个机器人身上.
原始的远程操作记录通过六阶段管道成为部署准备政策。
导出MCAP, HDF5, LeRobot (Parquet和(或)OpenPI在格式中您需要培训的管道,而不需要转换脚本。
自动检测摊位,故障,重播以及分配外事件. 每张录音都得到质量分数 所以你只接受干净的数据训练
37%可用数据只有37%的原始远程操作数据是SFT可使用的
虚假的起动、操作者的犹豫和复原动议会损害政策培训。 我们的计分员确定有用的演示 以免浪费在噪音上计算
上传数据,选择一个架构并接收训练有素的政策. 我们支持对机器人操纵很重要的模型。
动作春金变形器. 快速训练并有效,为单臂任务进行50–200的演示;许多团队开始的默认.
驱散传播以产生行动。 处理多模式行动分配,并很好地完成富于接触和双手的任务。
具有触觉的视野-语言-行动模型,用于使用武力和触感的具有语言条件的多任务政策。
精细调整您数据上预先训练的开源基础模型,以更快地与更少的数据汇合.
上传数据并收到训练有素的政策 。 参见我们的AI Models 建筑细节和基准页面.
告诉我们你的机器人,任务和时间 我们进入右侧 让你离开
直接发电子邮件给我们: contact@roboticscenter.ai