Autoservicio
Gratis con compra de hardware
Costo de hardware sólo
- Compra hardware de nosotros
- Obtener el SDK (
rc connect) gratis - Configura tu propia teleoperación y grabación
- Mejor para equipos con experiencia de aprendizaje automático
Del hardware a la política entrenada: controla robots, registra demostraciones y entrena modelos de IA, todo desde una sola plataforma.
Elija hardware crudo, un kit de grabación o un gasoducto de datos a políticas totalmente gestionado.
Gratis con compra de hardware
rc connect) gratisGrabación de la caja
Mejor para los equipos que quieren empezar a recopilar datos inmediatamente
Obtener DataKitDatos finales a fin de políticas
Lo mejor para los equipos de construcción robot AI
ContáctenosElige entre nuestra amplia gama de robots, manos robóticas y dispositivos de entrada. Compra o alquila con nosotros, o utiliza tu propio equipo.
6-DOF — desde $3,000
7-DOF — desde $8,000
8-DOF — desde $4,500 (fabricamos)
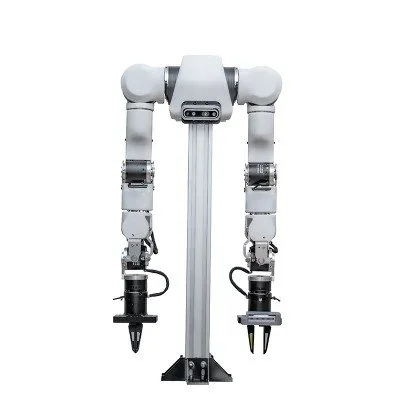
Bimanual — desde $35,000 (fabricamos)
desde $8,500
Colaboración industrial
Control de la fuerza adaptativa
6/7-DOF
20-DOF, tactil sensing
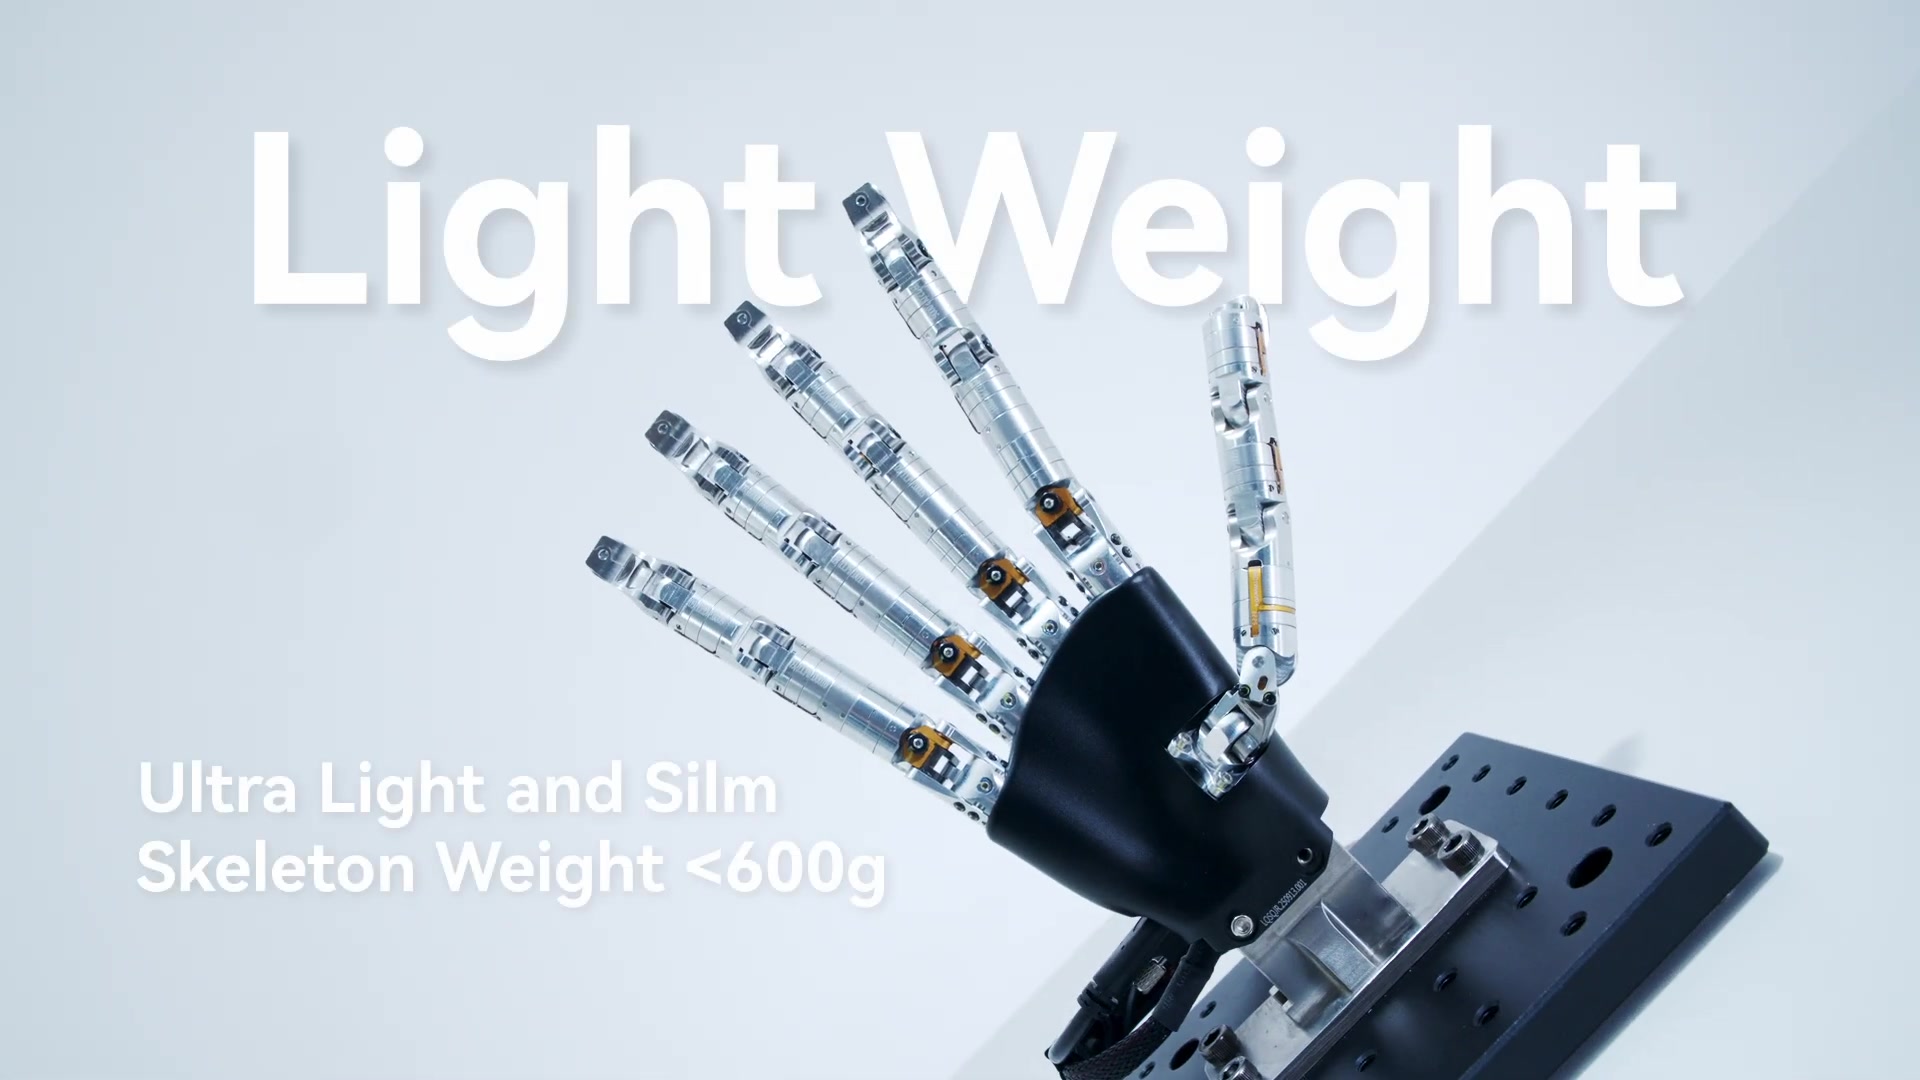
Mano robótica diestra de seis dedos
Manipulación de grado de investigación
Diseño antropomorfo
Mano compacta de seis-taletas
Seguimiento completo de mano 6-DOF
Reacción de piel electrónica
Reacción óptica
Control básico
Humanoides compactos
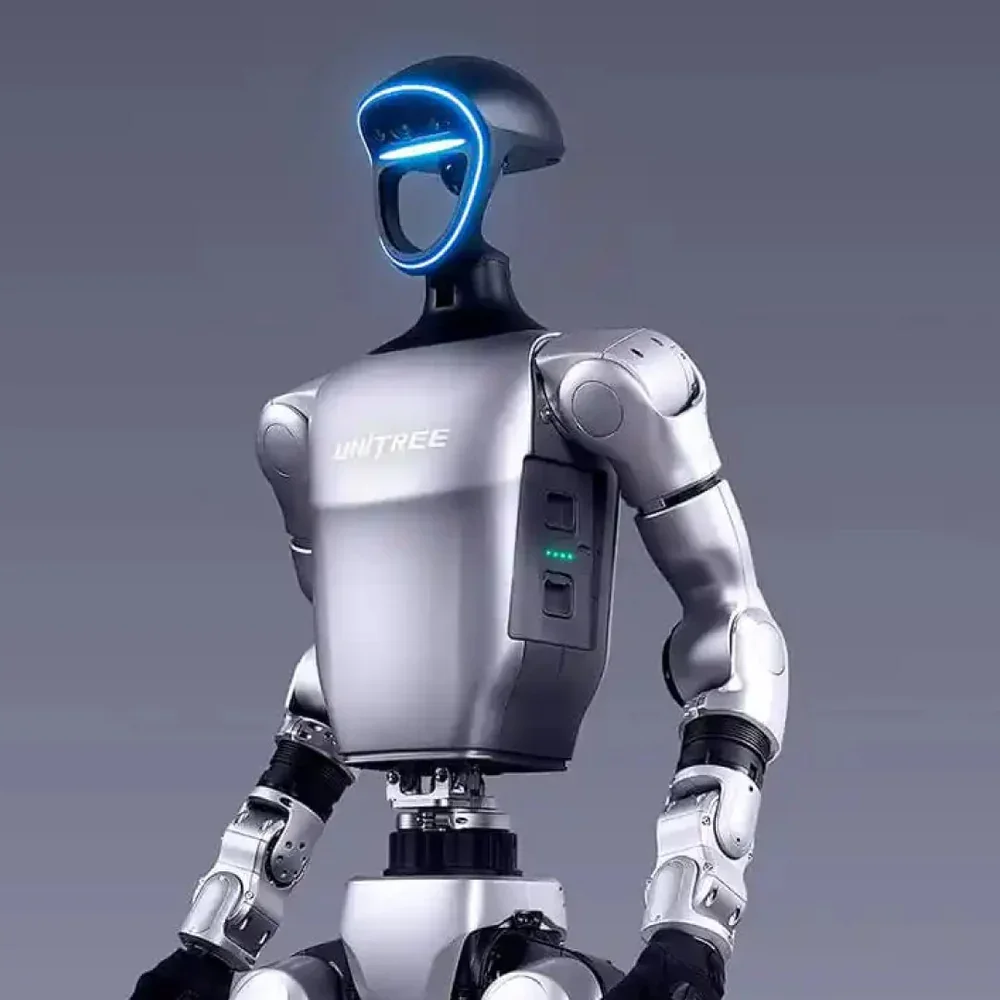
Humanoides de tamaño completo
Investigación humanoides
Humanoides centrados en tareas
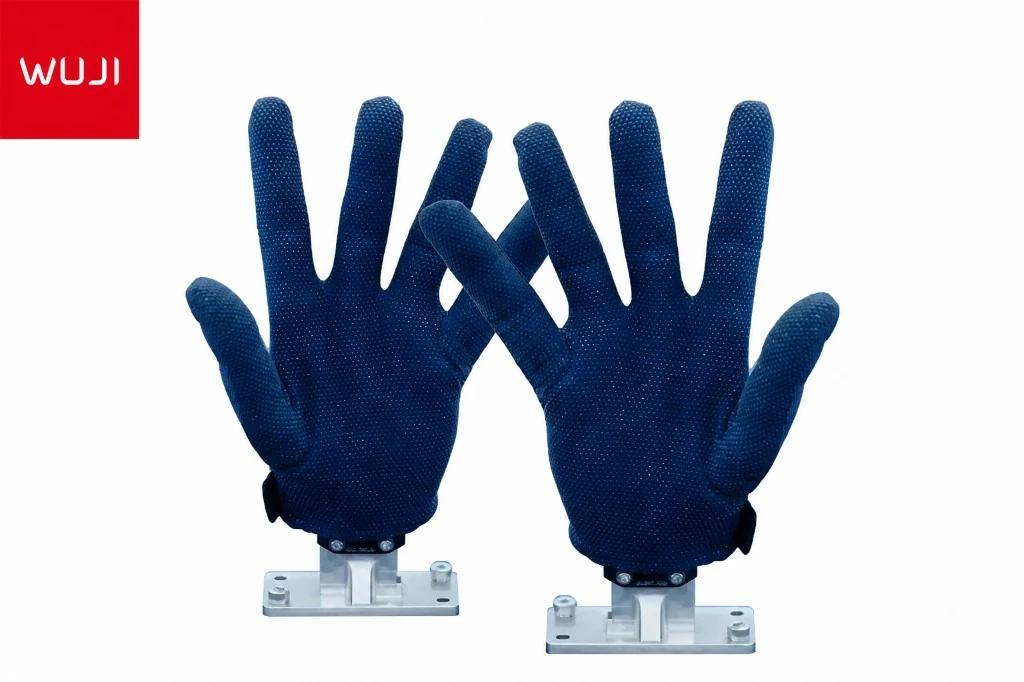
Vea el catálogo completo hardware para especificaciones y disponibilidad, o explore Wuji Glove para la teleoperación de mano dexterosa. Leasing está disponible en todas las plataformas.
Cuatro pasos de cero a una política entrenada en su robot.
Elija un brazo robot, mano dexterosa o humanoide de nuestro store. Hardware barcos en días, y el arrendamiento está disponible para equipos que quieren probar antes de comprometerse.
pip install centeros-cli && centeros connect
Un comando conecta su robot, cámaras y dispositivo de entrada y descubre automáticamente hardware en la red.
Controla el robot con VR, guantes, un gamepad o un brazo líder. Cada sesión se registra automáticamente con vídeo sincronizado, estados y acciones conjuntas.
Cargue sus datos, seleccione una receta de entrenamiento (ACT, Diffusion Policy o VLA) y reciba una política entrenada. Desplácelo al mismo robot con un clic.
Las grabaciones de teleoperación crudas se convierten en políticas de despliegue a través de un oleoducto de seis etapas.
Exportar MCAP, HDF5, LeRobot (Parquet) y OpenPI en el formato que necesita su tubería de entrenamiento, sin scripts de conversión.
Detecta automáticamente puestos, fallos, reajustes y episodios fuera de distribución. Cada grabación recibe un puntaje de calidad para que entren solo en datos limpios.
37%datos utilizablesSólo el 37% de los datos de teleoperación cruda es utilizable SFT
Comienzo falso, las mociones de vacilación y recuperación del operador pueden perjudicar la formación de políticas. Nuestro marcador identifica las demostraciones útiles para que no desperdicies compute en el ruido.
Cargue sus datos, elija una arquitectura y reciba una política formada. Apoyamos los modelos que importan para la manipulación de robots.
Action Chunking Transformer. Rápido para entrenar y eficaz con 50–200 demostraciones para tareas de un solo brazo; el predeterminado para muchos equipos que comienzan.
Denoizando la difusión para la generación de acción. Maneja distribuciones multimodales de acción y trabaja bien para tareas de contacto y bimanual.
Un modelo Vision-Language-Action con entrada táctil para las políticas de lenguaje-condicionado, multitarea usando fuerza y sensibilidad táctil.
Modelos de base de código abierto pre-entrenados finos sobre sus datos para una convergencia más rápida con menos datos.
Cargue sus datos y reciba una política capacitada. Vea nuestro AI Modelos página para detalles de arquitectura y puntos de referencia.
Cuéntanos sobre tu robot, tarea y cronología. Alcanzaremos el nivel correcto y te moveremos.
Envíenos un correo electrónico directamente: contact@roboticscenter.ai