Selbstbedienung
Kostenlos mit Hardware-Kauf
Hardware kostet nur
- Hardware von uns kaufen
- Holen Sie sich das SDK (
rc connect) kostenlos - Richten Sie Ihre eigene Teleoperation und Aufzeichnung
- Am besten für Teams mit maschineller Lernerfahrung
Von der Hardware bis zur trainierten Policy: Steuern Sie Roboter, zeichnen Sie Demonstrationen auf und trainieren Sie KI-Modelle – alles auf einer Plattform.
Wählen Sie rohe Hardware, ein aufnahmebereites Kit oder eine vollständig verwaltete Data-to-Policy-Pipeline.
Kostenlos mit Hardware-Kauf
rc connect) kostenlosRecording-ready Out-of-the-Box
Am besten für Teams, die sofort mit dem Sammeln von Daten beginnen möchten
DataKitEnde-zu-Ende-Daten-zu-Politik
Am besten für Teams, die den Produktionsroboter AI bauen
Kontaktieren Sie unsNutzen Sie unsere breite Palette an Robotern, Händen und Eingabegeräten. Kaufen oder mieten Sie bei uns oder bringen Sie Ihre eigenen mit.
6-DOF — von $3,000
7-DOF — von $8,000
8-DOF — von $4,500 (Wir produzieren)
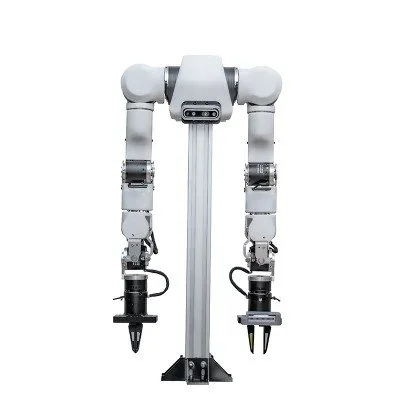
Bimanuell — von $35,000 (Wir produzieren)
von $8,500
Industrielle Zusammenarbeit
Anpassungskraftregelung
Kostengünstig 6/7-DOF
20-DOF, taktile Wahrnehmung
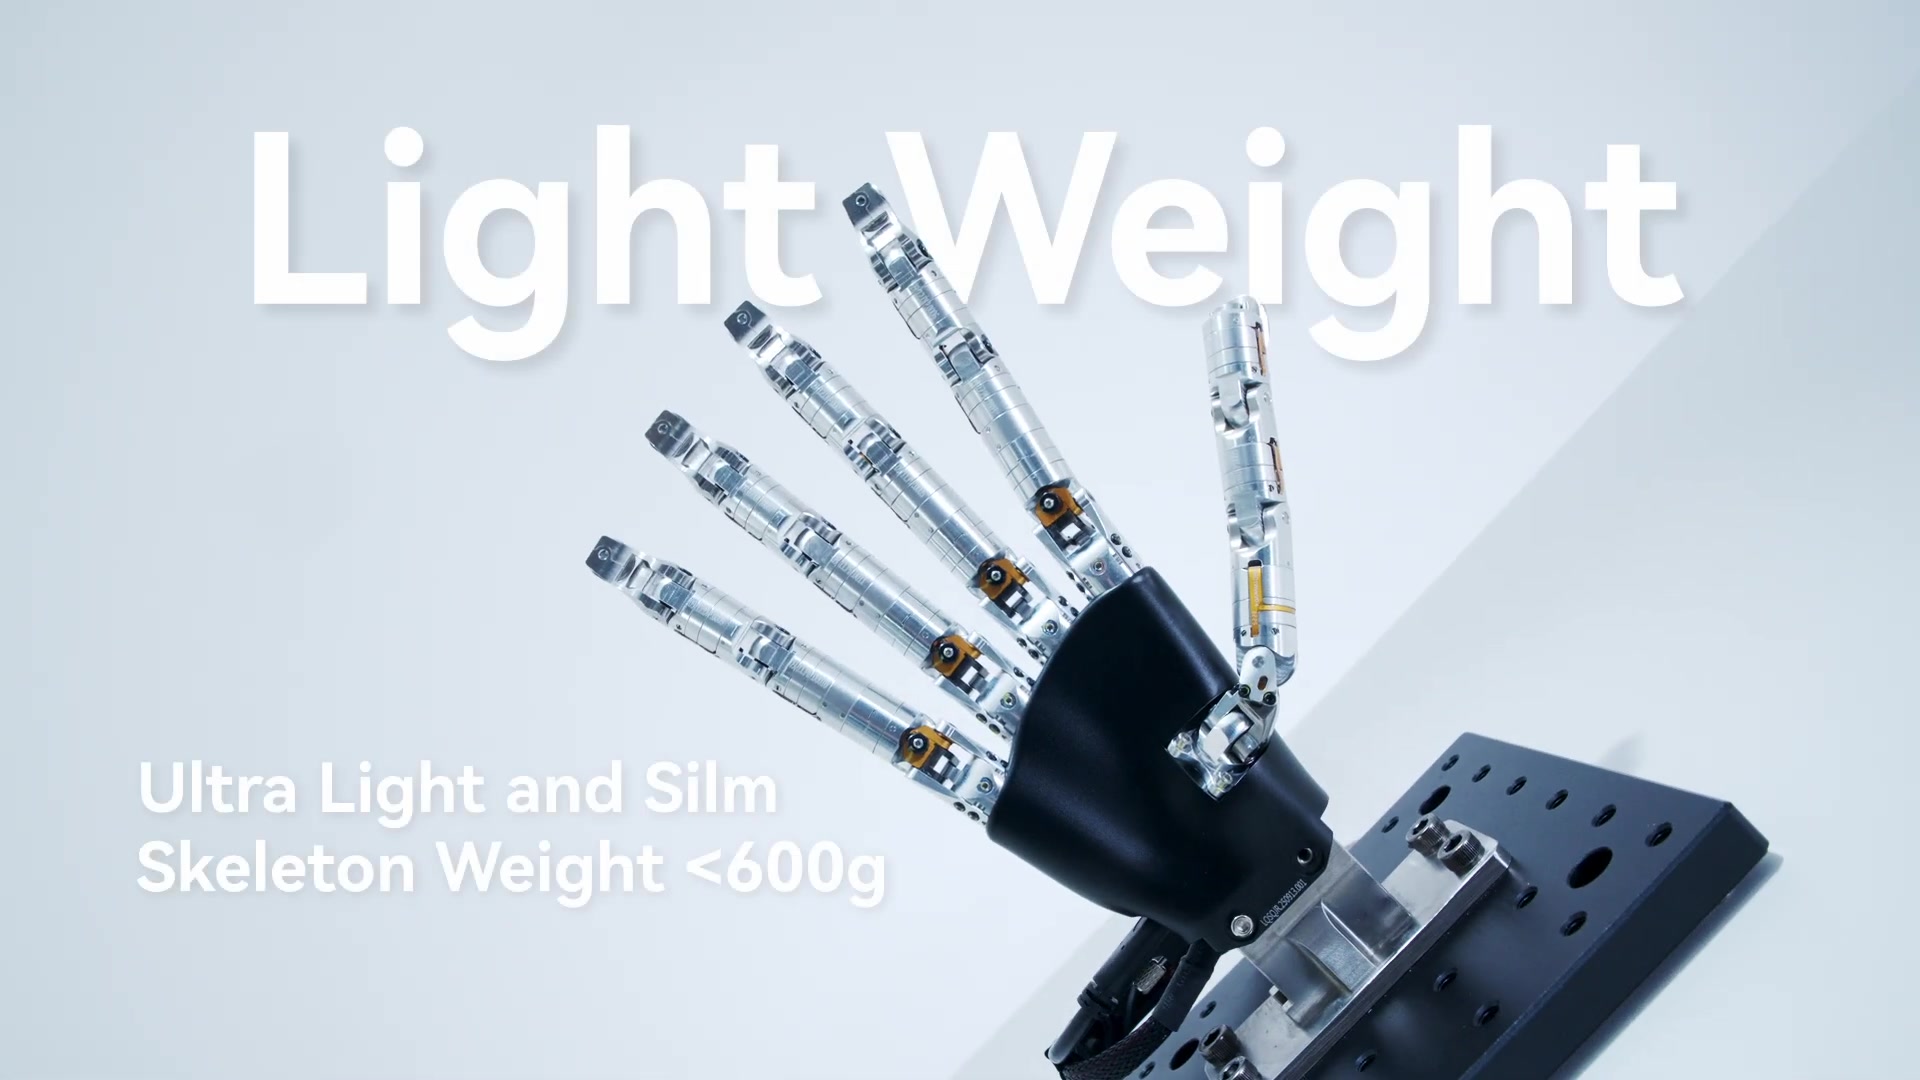
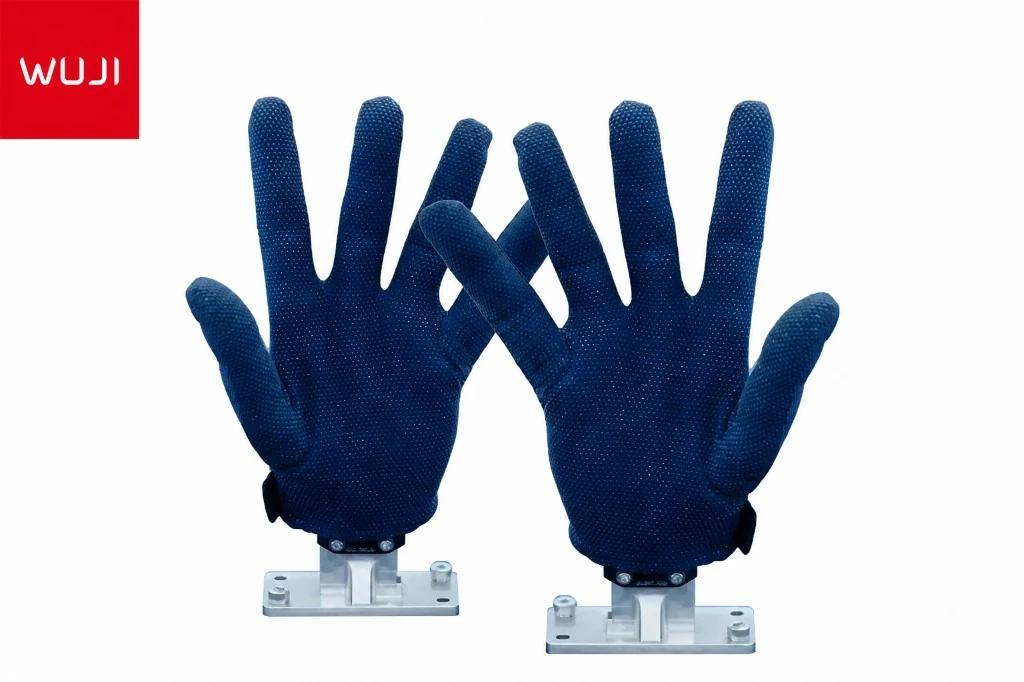
Geschickte Sechsfingerhand
Manipulation auf Forschungsniveau
Anthropomorphes Design
Kompakte Sechsfingerhand
Volles 6-DOF Hand-Tracking
Elektronisches Hautfeedback
Haptisches Feedback
Basiskontrolle
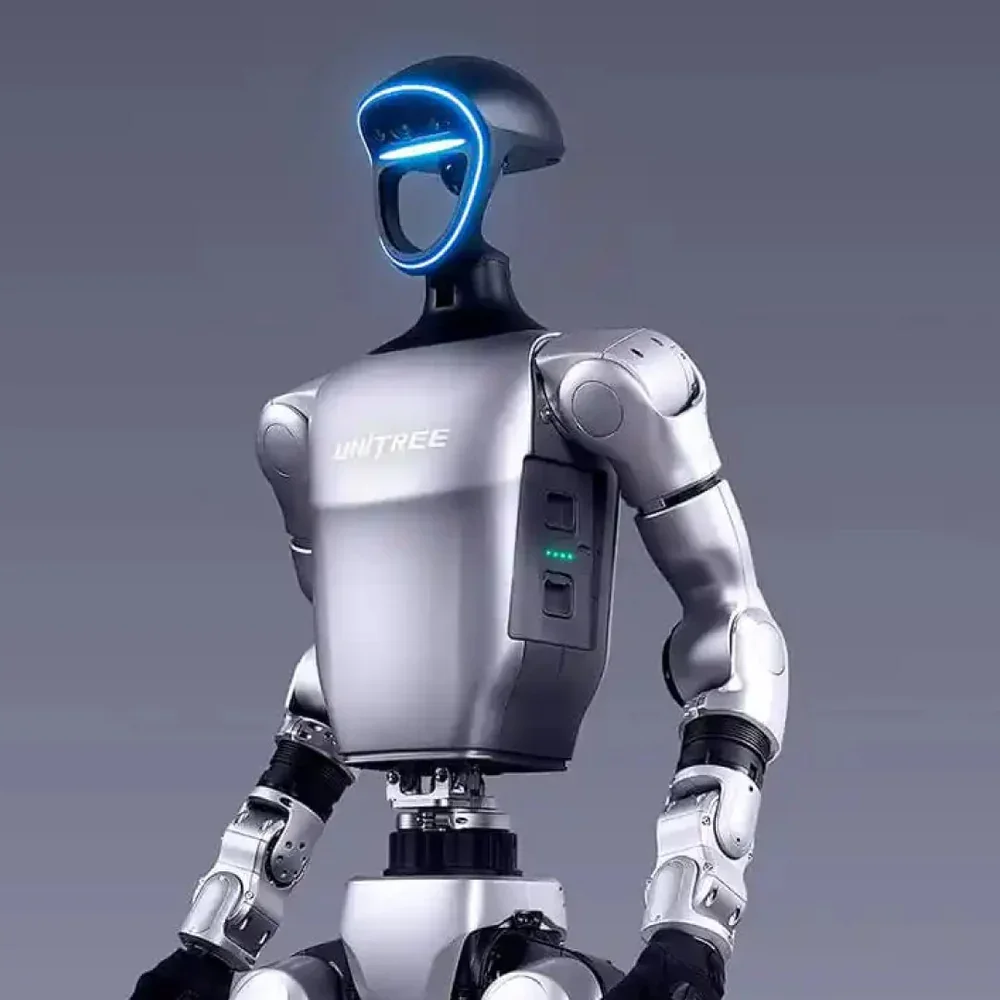
Kompaktes Humanoid
Humanoid in voller Größe
Humanoide Forschung
Task-Fokus Humanoid
Sehen Sie sich den vollständigen hardware-Katalog für Spezifikationen und Verfügbarkeit an oder erkunden Sie Wuji Glove für geschickte Teleoperation mit der Hand. Leasing ist auf allen Plattformen verfügbar.
Vier Schritte von Null zu einer trainierten Richtlinie, die auf Ihrem Roboter ausgeführt wird.
Wählen Sie einen Roboterarm, eine geschickte Hand oder ein Humanoid aus unserem store. Hardware wird in Tagen ausgeliefert, und Leasing ist für Teams verfügbar, die es vor dem Begehen versuchen möchten.
pip install centeros-cli && centeros connect
Ein Befehl verbindet Ihren Roboter, Ihre Kameras und Ihr Eingabegerät und erkennt automatisch Hardware im Netzwerk.
Steuern Sie den Roboter mit VR, Handschuhen, einem Gamepad oder einem Leaderarm. Jede Sitzung wird automatisch mit synchronisierten Videos, gemeinsamen Zuständen und Aktionen aufgezeichnet.
Laden Sie Ihre Daten hoch, wählen Sie ein Trainingsrezept (ACT, Diffusion Policy oder VLA) und erhalten Sie eine geschulte Richtlinie. Stellen Sie es mit einem Klick auf den gleichen Roboter.
Rohe Teleoperationsaufzeichnungen werden durch eine sechsstufige Pipeline zu einsatzbereiten Richtlinien.
Exportieren Sie MCAP, HDF5, LeRobot (Parquet) und OpenPI in dem Format, das Ihre Trainingspipeline benötigt, ohne Konvertierungsskripte.
Automatische Erkennung von Stalls, Ausfällen, Resets und Out-of-Distribution-Episoden. Jede Aufnahme erhält eine Qualitätsbewertung, so dass Sie nur mit sauberen Daten trainieren.
37%nutzbare DatenNur 37% der Roh-Teleoperationsdaten sind SFT-fähig
Falsche Starts, Zögern des Bedieners und Wiederherstellungsbewegungen können dem politischen Training schaden. Unser Scorer identifiziert die nützlichen Demonstrationen, damit Sie keine Berechnungen auf Lärm verschwenden.
Laden Sie Ihre Daten hoch, wählen Sie eine Architektur und erhalten Sie eine geschulte Richtlinie. Wir unterstützen die Modelle, die für die Robotermanipulation wichtig sind.
Aktion Chunking Transformer. Schnell zu trainieren und effektiv mit 50-200 Demonstrationen für Einarmaufgaben; die Standardeinstellung für viele Teams, die anfangen.
Denoising Diffusion für die Aktionsgenerierung. Behandelt multimodale Aktionsverteilungen und eignet sich gut für kontaktreiche und bimanuelle Aufgaben.
Ein Vision-Language-Action-Modell mit taktiler Eingabe für sprachkonditionierte Multi-Task-Richtlinien mit Kraft- und Berührungssensorik.
Fein abgestimmte, vortrainierte Open-Source-Grundlagenmodelle für Ihre Daten für eine schnellere Konvergenz mit weniger Daten.
Laden Sie Ihre Daten hoch und erhalten Sie eine geschulte Richtlinie. Sehen Sie unsere AI Models Seite für Architekturdetails und Benchmarks.
Erzählen Sie uns von Ihrem Roboter, Ihrer Aufgabe und Ihrem Zeitplan. Wir werden die richtige Stufe wählen und euch in Bewegung bringen.
E-Mail direkt an uns: contact@roboticscenter.ai