Auto- Serviço
Grátis com compra de hardware
Apenas o Custo do Hardware
- Compre hardware de nós
- Obtenha o SDK (
rc connect) grátis - Configure sua própria teleoperação e gravação
- Melhor para equipes com experiência de aprendizado de máquina
Do hardware à política treinada: controle robôs, grave demonstrações e treine modelos de IA, tudo em uma única plataforma.
Escolha hardware cru, um kit pronto para gravação ou um pipeline de dados para política totalmente gerenciado.
Grátis com compra de hardware
rc connect) grátisGravação pronta para sair da caixa
Melhor para equipes que querem começar a coletar dados imediatamente
Obter DataKitDados de ponta a ponta
Melhor para equipes construindo robô de produção AI
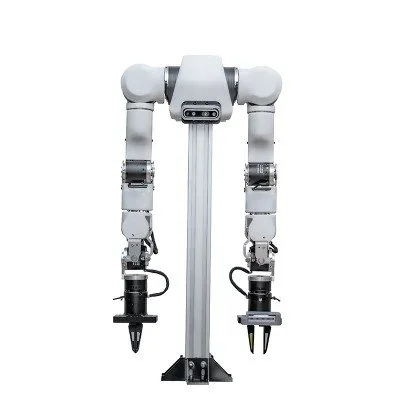
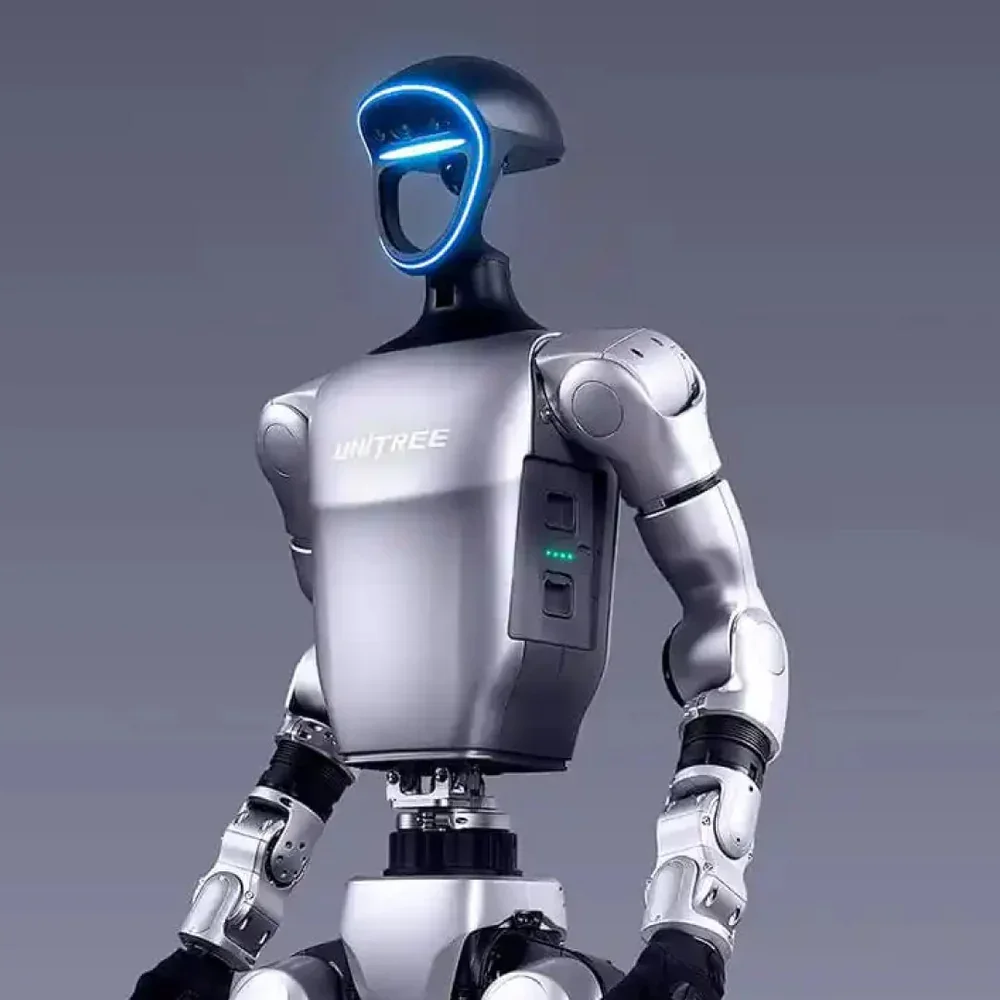
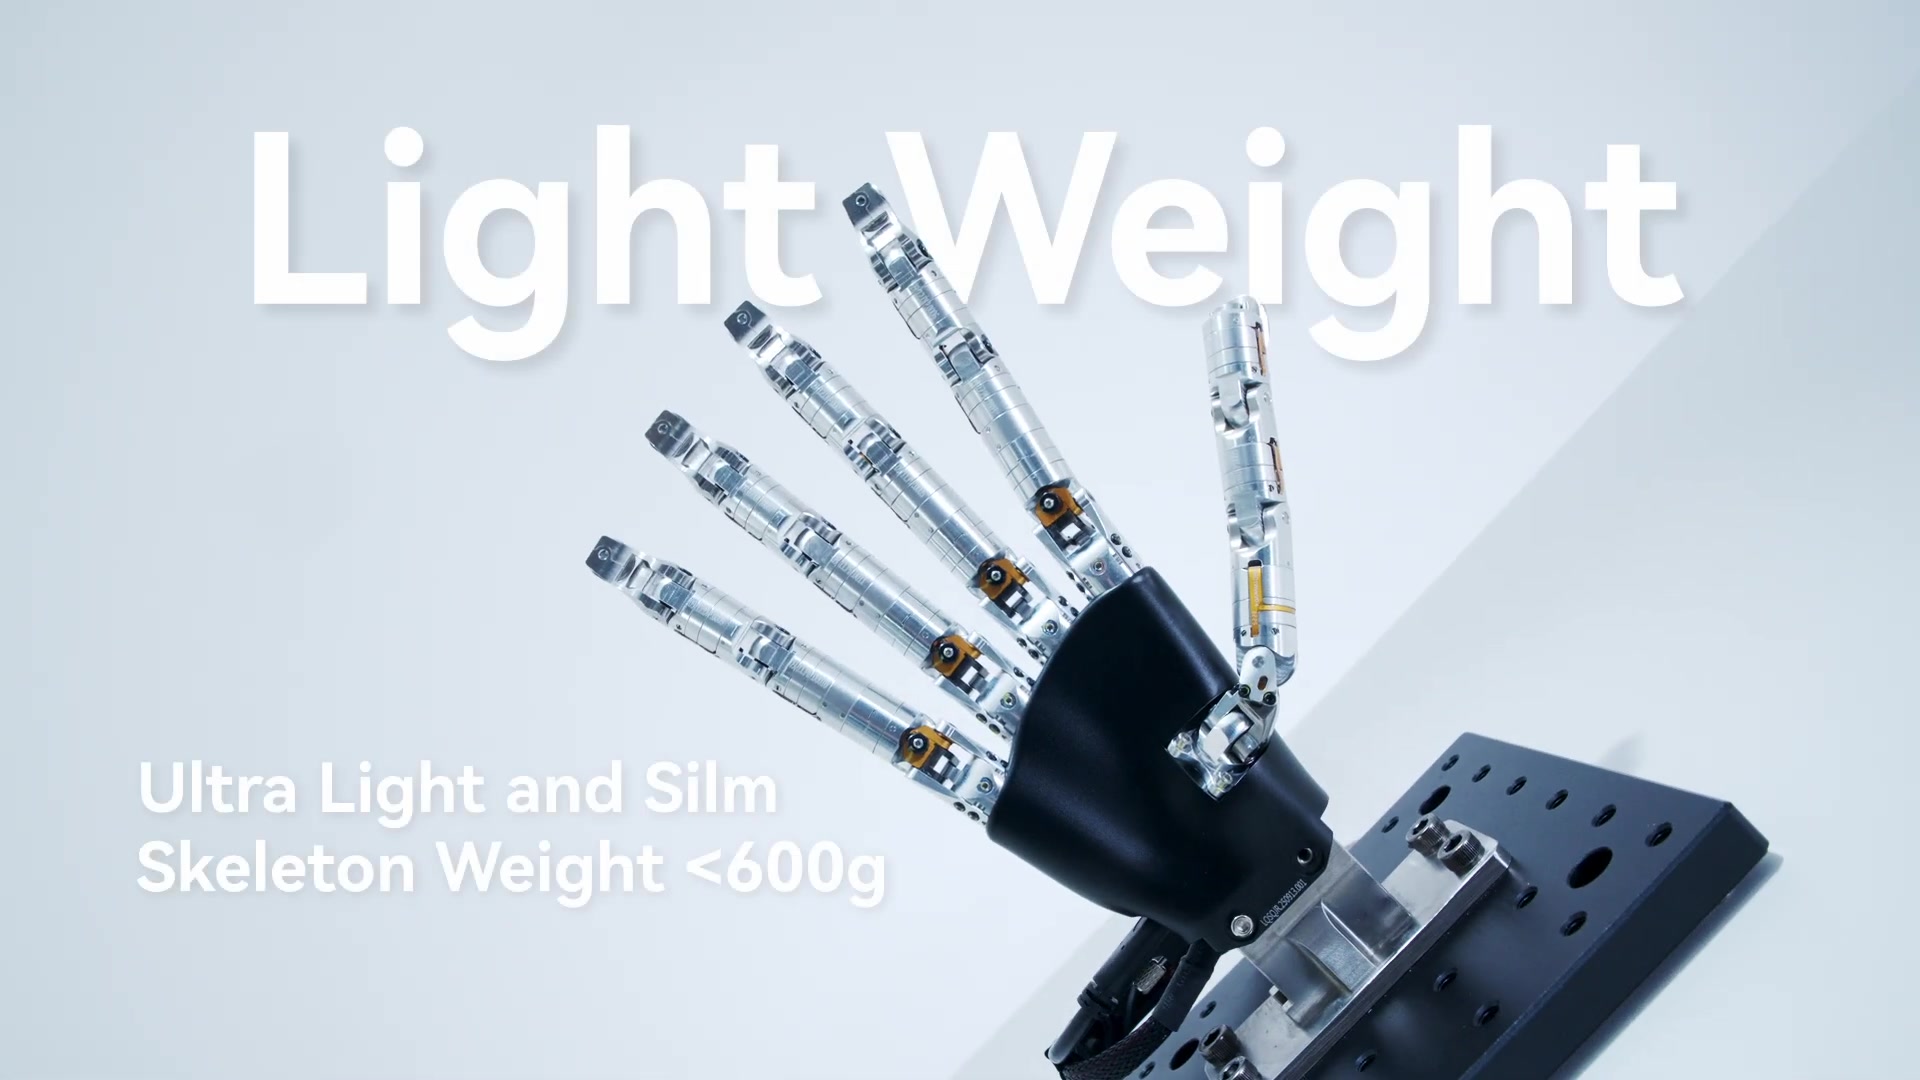
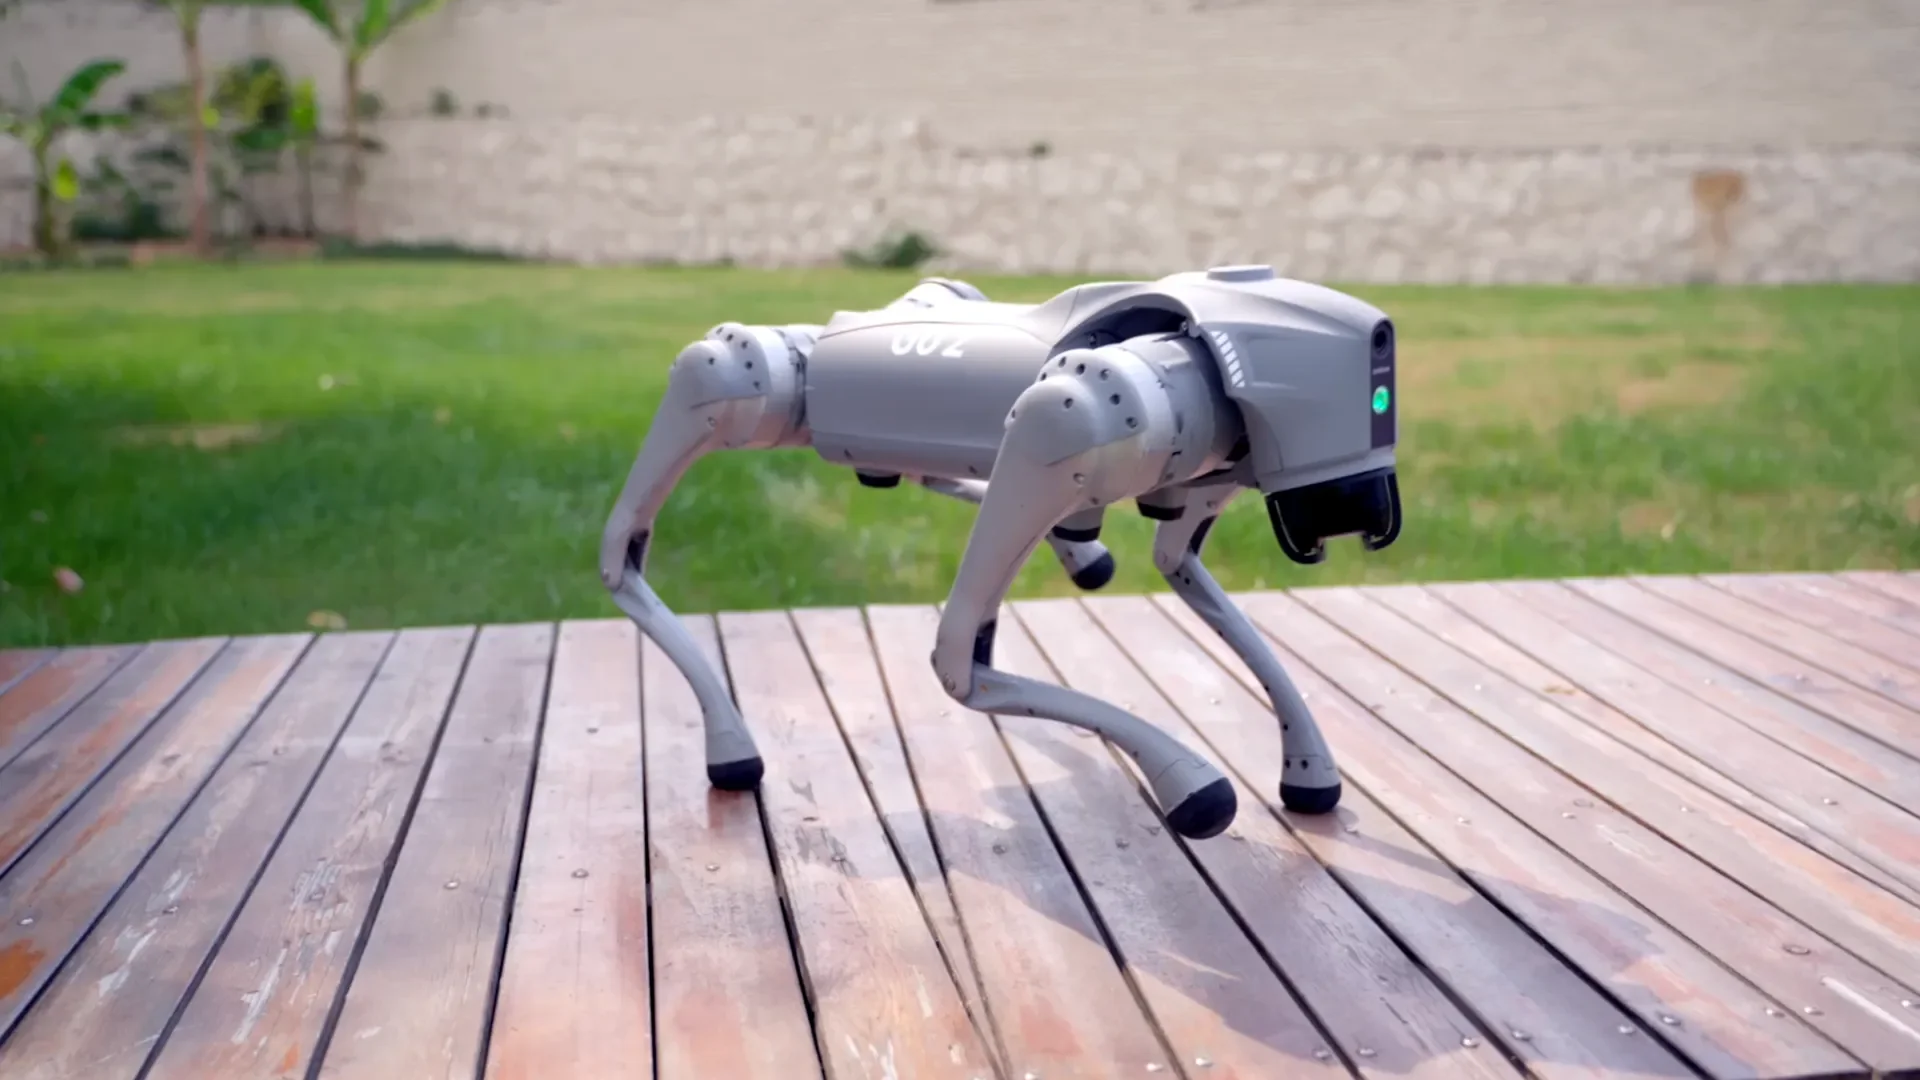
Contacte-nosEscolha entre nossa ampla linha de robôs, mãos robóticas e dispositivos de entrada. Compre ou alugue conosco, ou use seu próprio equipamento.
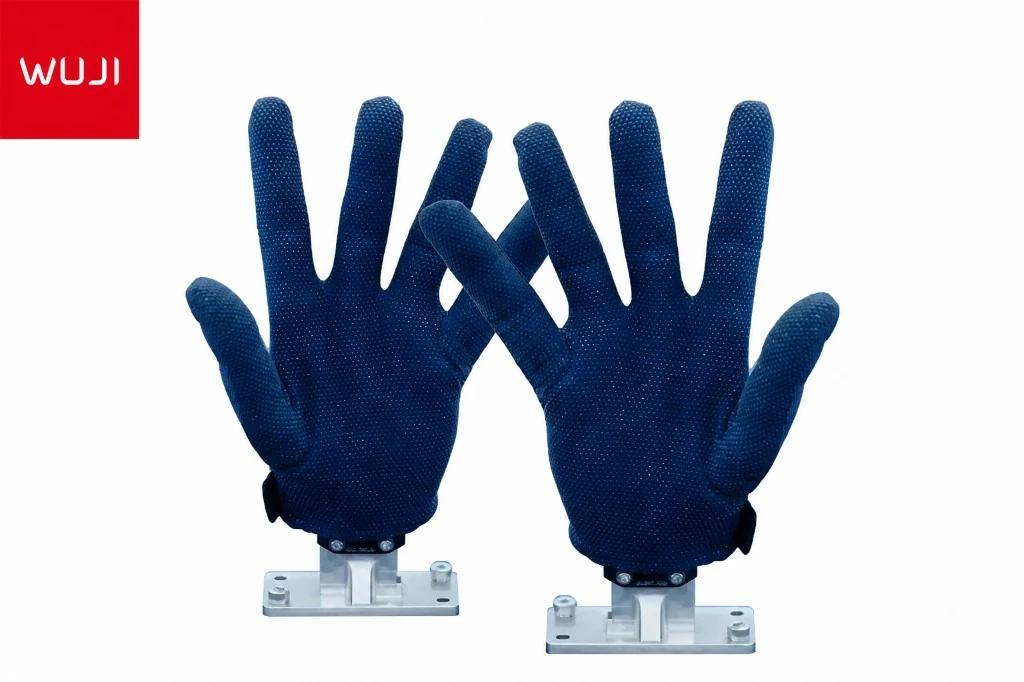
Seguimento completo da mão 6-DOF
RC G1 Tactile GloveFeedback de pele eletrônica
VR Hand-Tracking GloveFeedback táctico
Controlo básico
Veja o catálogo completo de hardware para especificações e disponibilidade, ou explore Wuji Glove para teleoperação dexterosa. Leasing está disponível em todas as plataformas.
Quatro passos de zero para uma política treinada a correr no teu robô.
Escolha um braço robótico, uma mão hábil ou um humanoide na nossa loja. Cada produto mostra seu prazo, e a locação está disponível para equipes que querem testar antes de se comprometer.
pip install centeros-cli && centeros connect
Um comando conecta seu robô, câmeras e dispositivo de entrada e automaticamente descobre hardware na rede.
Controle o robô com VR, luvas, um gamepad ou um braço líder. Cada sessão é gravada automaticamente com vídeo sincronizado, estados e ações conjuntas.
Envie seus dados, selecione uma receita de treinamento (ACT, Diffusion Policy ou VLA) e receba uma política treinada. Coloque-o no mesmo robô com um clique.
As gravações de teleoperação brutas tornam-se políticas prontas para implantação através de um gasoduto de seis estágios.
Exportar MCAP, HDF5, LeRobot (Parquet) e OpenPI no formato que o seu gasoduto de treinamento precisa, sem scripts de conversão.
Detecta automaticamente paragens, falhas, reinicialização e episódios de desdistribuição. Cada gravação recebe uma pontuação de qualidade para que você treine apenas em dados limpos.
37%Dados utilizáveisApenas 37% dos dados brutos de teleoperação são utilizáveis por SFT
Falsos começos, hesitação do operador e movimentos de recuperação podem prejudicar o treinamento de políticas. Nosso marcador identifica as demonstrações úteis para que você não desperdice computar no ruído.
Envie seus dados, escolha uma arquitetura e receba uma política treinada. Apoiamos os modelos que importam para manipulação de robôs.
Transformador de Ação Chunking. Rápido para treinar e eficaz com 50–200 demonstrações para tarefas de braço único; o padrão para muitas equipes começando.
Difusão denoizante para geração de ação. Lida com distribuições de ação multimodal e funciona bem para tarefas de contato rico e bimanual.
Um modelo Vision-Language-Action com entrada tátil para políticas de multitarefas com condições de linguagem usando força e sensoriamento de toque.
Modelos de fundação de código aberto pré-treinados com ajuste fino em seus dados para uma convergência mais rápida com menos dados.
Envie seus dados e receba uma política treinada. Veja o nosso AI Página de modelos para detalhes de arquitetura e benchmarks.
Fale-nos do seu robô, tarefa e linha do tempo. Vamos examinar o nível certo e fazê-lo andar.
Envie-nos um e-mail direto: contact@roboticscenter.ai