स्व-सेवा
हार्डवेयर खरीद के साथ नि: शुल्क
केवल हार्डवेयर लागत
- हमसे संपर्क करें
- SDK (
rc connect) मुक्त हो जाओ - अपने स्वयं के teleoperation और रिकॉर्डिंग सेट करें
- मशीन लर्निंग अनुभव के साथ टीमों के लिए सर्वश्रेष्ठ
हार्डवेयर से प्रशिक्षित पॉलिसी तक: एक ही प्लेटफ़ॉर्म से किसी भी रोबोट को नियंत्रित करें, डेमो रिकॉर्ड करें और AI मॉडल प्रशिक्षित करें।
कच्चे हार्डवेयर, एक रिकॉर्डिंग तैयार किट या पूरी तरह से प्रबंधित डेटा-टू-पॉलिसी पाइपलाइन चुनें।
हार्डवेयर खरीद के साथ नि: शुल्क
rc connect) मुक्त हो जाओबॉक्स से बाहर रिकॉर्डिंग तैयार
उन टीमों के लिए सर्वश्रेष्ठ जो तुरंत डेटा एकत्र करना चाहते हैं
DataKitअंत करने के लिए अंत डेटा-to-policy
टीमों के निर्माण के लिए सर्वश्रेष्ठ उत्पादन रोबोट AI
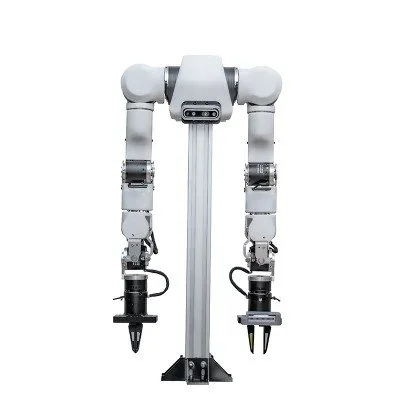
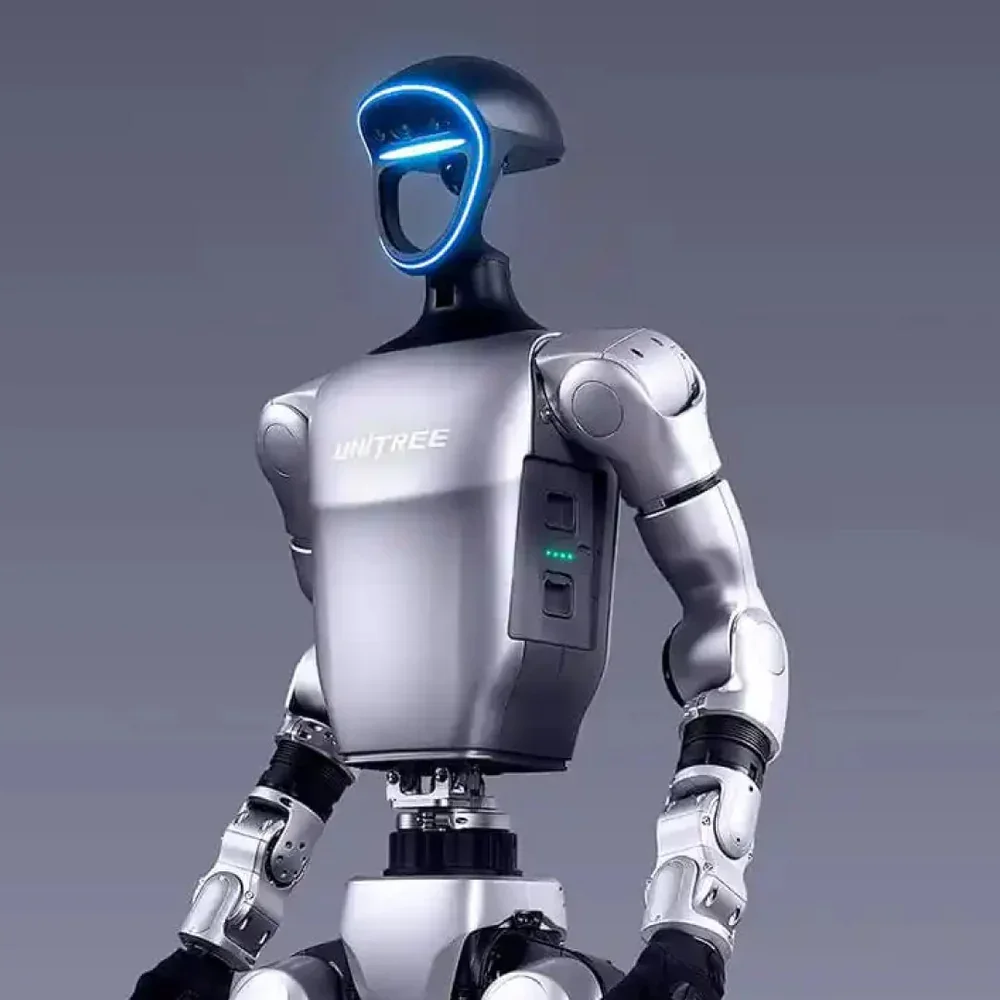
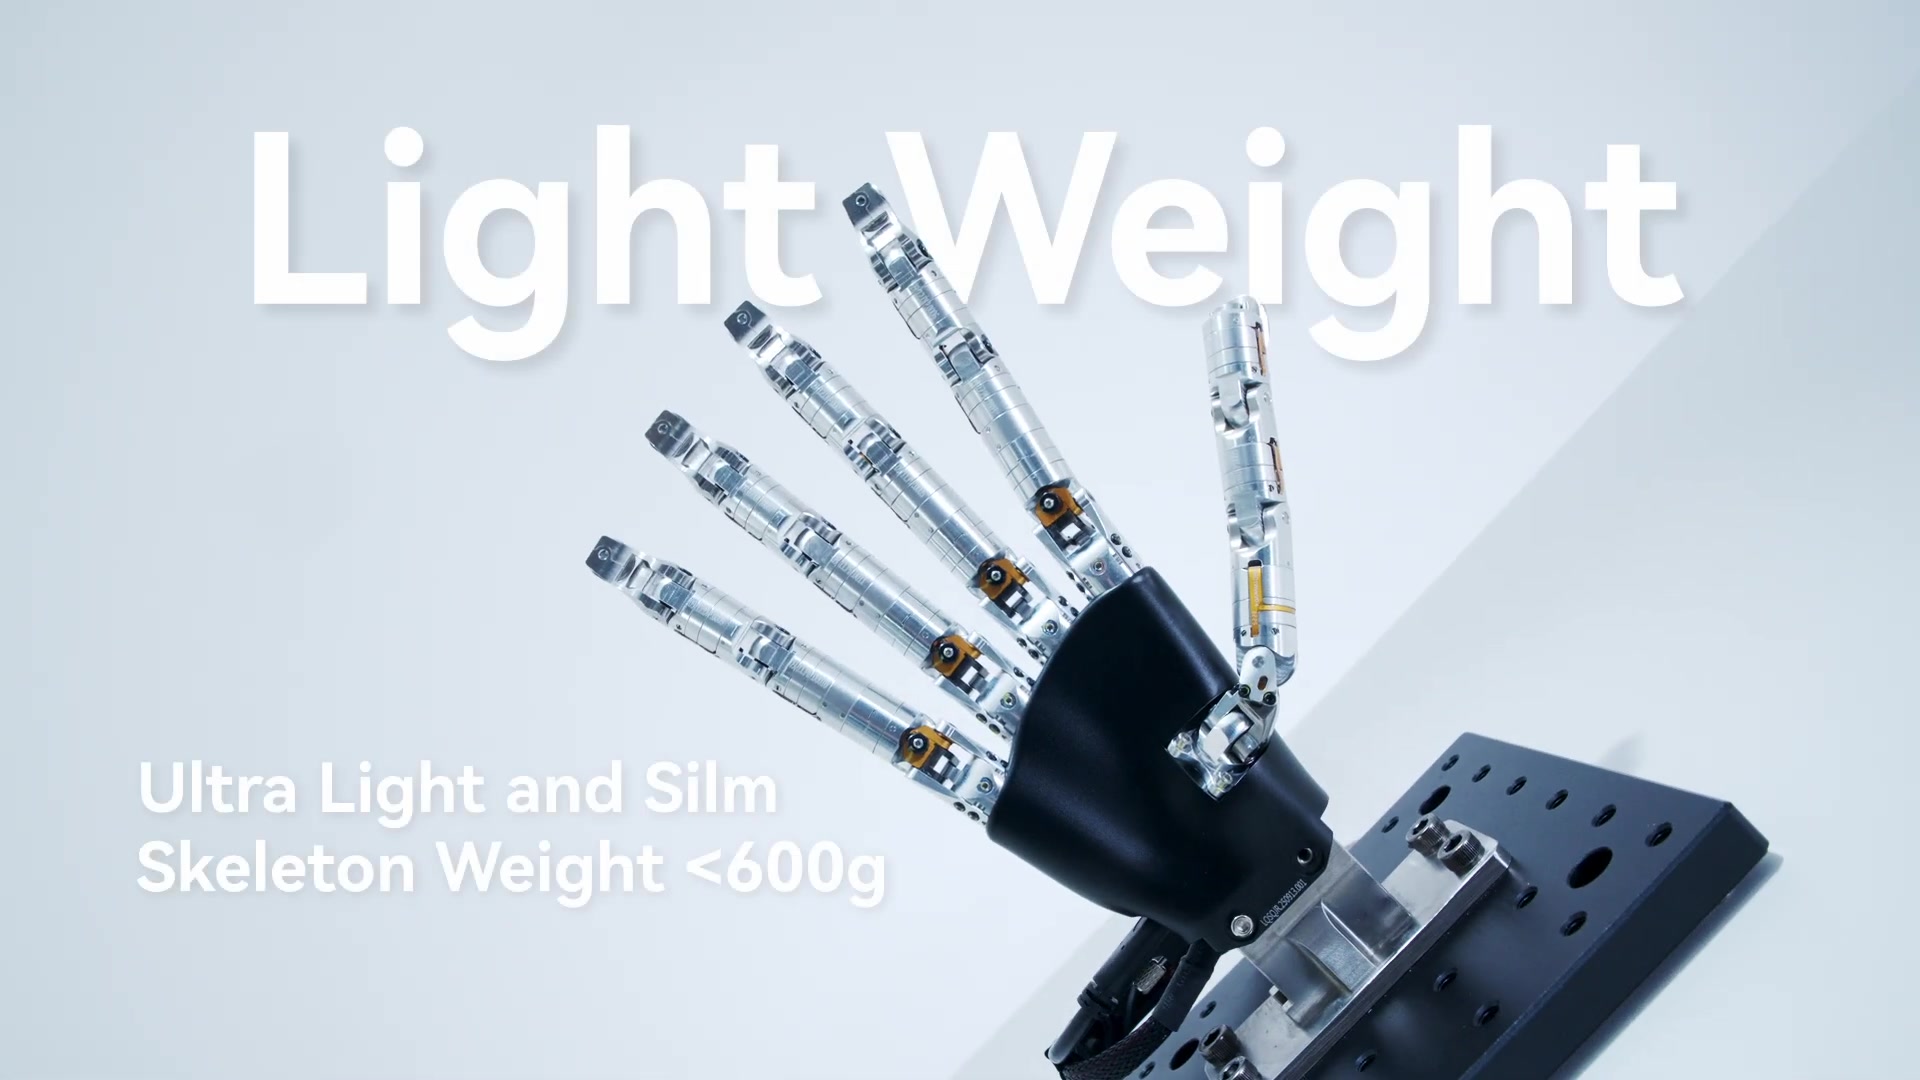
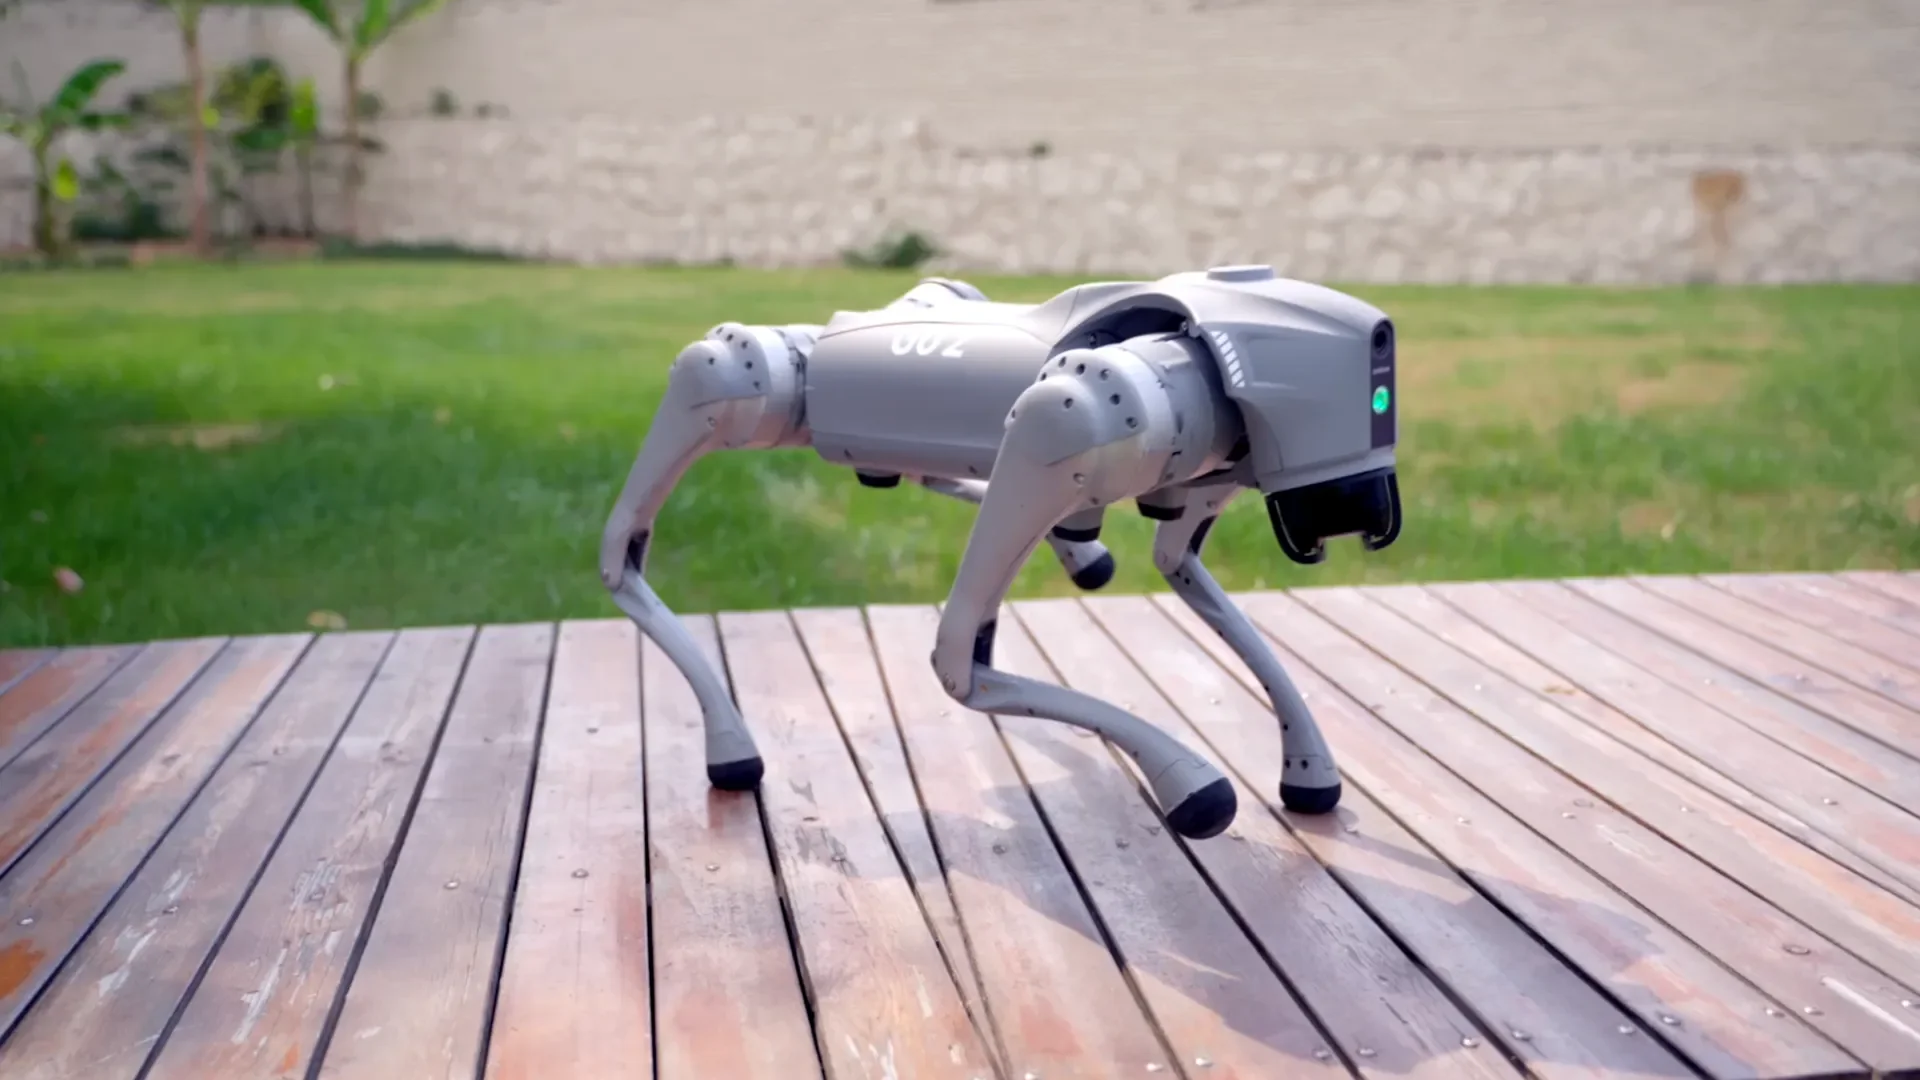
हमसे संपर्क करेंहमारे रोबोट, रोबोटिक हाथ और इनपुट उपकरणों में से चुनें। आप हमसे खरीद या किराए पर ले सकते हैं, या अपना उपकरण ला सकते हैं।
6-DOF — $3,000 से
7-DOF — $8,000 से
8-DOF — $4,500 से (निर्माण)
द्विआधारी — $35,000 से (निर्माण)
$8,500 से
औद्योगिक सहयोग
अनुकूली बल नियंत्रण
लागत प्रभावी 6/7-DOF
20-DOF, स्पर्श संवेदन
छह उंगलियों वाला कुशल रोबोटिक हाथ
अनुसंधान ग्रेड हेरफेर
एंथ्रोपोमोर्फिक डिजाइन
कॉम्पैक्ट छह उंगली हाथ
पूर्ण 6-DOF हैंड ट्रैकिंग
इलेक्ट्रॉनिक त्वचा प्रतिक्रिया
Haptic प्रतिक्रिया
बुनियादी नियंत्रण
कॉम्पैक्ट humanoid
पूर्ण आकार की humanoid
अनुसंधान humanoid
टास्क-केंद्रित humanoid
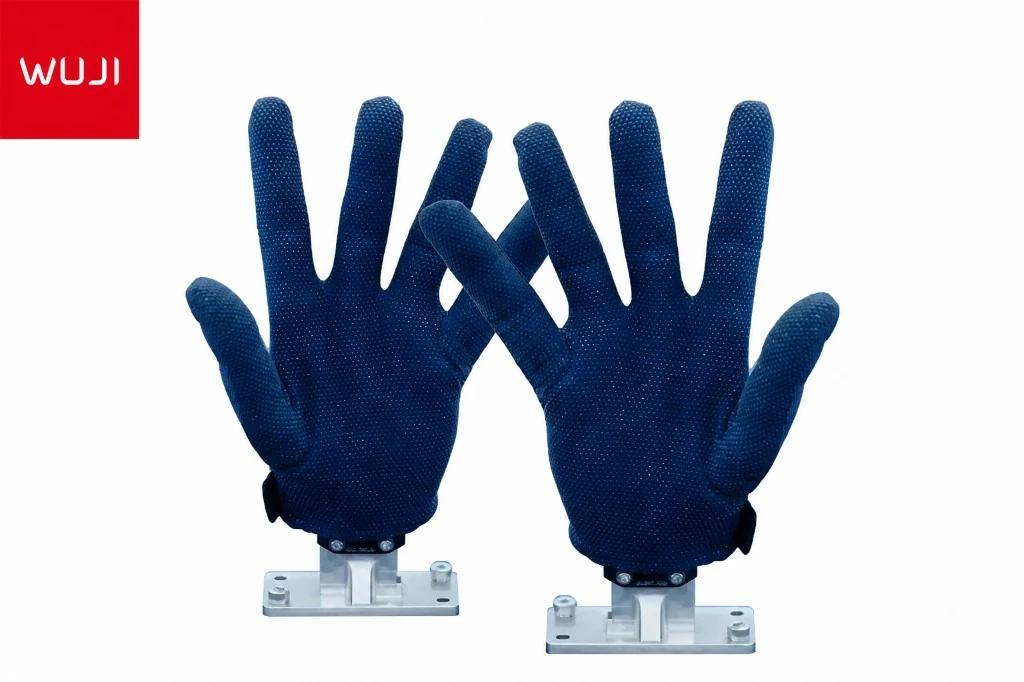
विनिर्देशों और उपलब्धता के लिए पूर्ण hardware catalog देखें, या डीxterous-हाथ टेलीऑपरेशन के लिए Wuji Glove का पता लगाएं। Leasing सभी प्लेटफार्मों पर उपलब्ध है।
अपने रोबोट पर चलने वाली एक प्रशिक्षित पॉलिसी के लिए शून्य से चार कदम।
हमारे store से रोबोट बांह, डेक्सटरस हाथ या humanoid चुनें। दिनों में हार्डवेयर जहाजों, और लीजिंग उन टीमों के लिए उपलब्ध है जो प्रतिबद्ध होने से पहले कोशिश करना चाहते हैं।
pip install centeros-cli && centeros connect
एक कमांड आपके रोबोट, कैमरे और इनपुट डिवाइस को जोड़ता है और स्वचालित रूप से नेटवर्क पर हार्डवेयर की खोज करता है।
वीआर, दस्ताने, एक गेमपैड या एक लीडर आर्म के साथ रोबोट को नियंत्रित करें। प्रत्येक सत्र स्वचालित रूप से सिंक्रनाइज़ वीडियो, संयुक्त राज्यों और कार्यों के साथ रिकॉर्ड किया जाता है।
अपने डेटा को अपलोड करें, एक प्रशिक्षण नुस्खा (ACT, Diffusion Policy या VLA) का चयन करें और एक प्रशिक्षित नीति प्राप्त करें। इसे एक ही क्लिक के साथ उसी रोबोट में तैनात करें।
रॉ टेलीऑपरेशन रिकॉर्डिंग छह स्टेज पाइपलाइन के माध्यम से तैनाती-तैयार नीतियां बन जाती हैं।
एक्सपोर्ट MCAP, HDF5, LeRobot (Parquet) और OpenPI प्रारूप में रूपांतरण स्क्रिप्ट के बिना अपनी प्रशिक्षण पाइपलाइन की जरूरत है।
स्वचालित रूप से स्टालों, विफलताओं, रीसेटों और आउट-ऑफ-डिलिमिटेशन एपिसोड का पता लगाता है। प्रत्येक रिकॉर्डिंग को एक गुणवत्ता स्कोर प्राप्त होता है ताकि आप केवल स्वच्छ डेटा पर ट्रेन कर सकें।
37%उपयोगी डेटाकेवल 37% रॉ टेलीऑपरेशन डेटा एसएफटी उपयोग योग्य है
False शुरू होता है, ऑपरेटर हेसेशन और रिकवरी गति नीति प्रशिक्षण को नुकसान पहुंचा सकती है। हमारा स्कोरर उपयोगी प्रदर्शनों की पहचान करता है ताकि आप शोर पर समझौता न कर सकें।
अपने डेटा को अपलोड करें, एक वास्तुकला चुनें और एक प्रशिक्षित नीति प्राप्त करें। हम उन मॉडलों का समर्थन करते हैं जो रोबोट हेरफेर के लिए मामले में हैं।
एक्शन चंकिंग ट्रांसफार्मर। एकल-हाथ कार्यों के लिए 50-200 प्रदर्शनों के साथ ट्रेन और प्रभावी करने के लिए फास्ट; कई टीमों के लिए डिफ़ॉल्ट बाहर शुरू।
कार्रवाई के उत्पादन के लिए डिफ्यूजन का पता लगाना। बहुमॉडल कार्रवाई वितरण संभालती है और संपर्क समृद्ध और द्विमैनुअल कार्यों के लिए अच्छी तरह से काम करती है।
एक दृष्टि भाषा-कंडीशन, बहु-कार्य नीतियों के लिए सामरिक इनपुट के साथ एक विजन-भाषा-एक्शन मॉडल का उपयोग बल और स्पर्श संवेदन।
कम डेटा के साथ तेजी से अभिसरण के लिए अपने डेटा पर ठीक-ट्यून पूर्व प्रशिक्षित ओपन सोर्स फाउंडेशन मॉडल।
अपने डेटा को अपलोड करें और एक प्रशिक्षित नीति प्राप्त करें। हमारे AI देखें आर्किटेक्चर विवरण और बेंचमार्क के लिए मॉडल पृष्ठ।
हमें अपने रोबोट, कार्य और समयरेखा के बारे में बताएं। हम सही स्तर का दायरा करेंगे और आपको आगे बढ़ने देंगे।
हमें सीधे ईमेल करें: contact@roboticscenter.ai