セルフサービス
ハードウェア購入無料
ハードウェアコストのみ
- 弊社からハードウェアを購入する
- SDK(
rc connect)を無料で入手 - 自分のテレオペレーションと録音を設定する
- 機械学習経験のあるチームに最適
ハードウェアから学習済みポリシーまで。1つのプラットフォームでロボットを制御し、デモを記録して AI モデルを学習できます。
生のハードウェア、録画準備キット、または完全に管理されたデータ管理パイプラインを選択します。
ハードウェア購入無料
rc connect)を無料で入手箱から録音準備完了
すぐにデータを収集したいチームに最適
DataKitを入手エンドツーエンドのデータ-to-policy
生産のロボットAIを造るチームのためのベスト
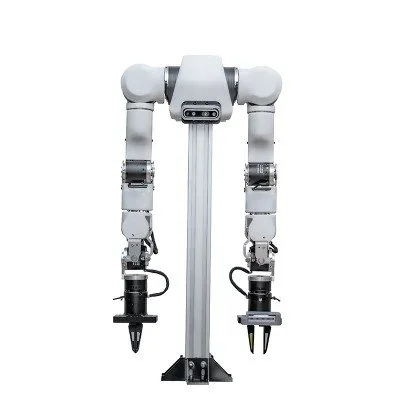
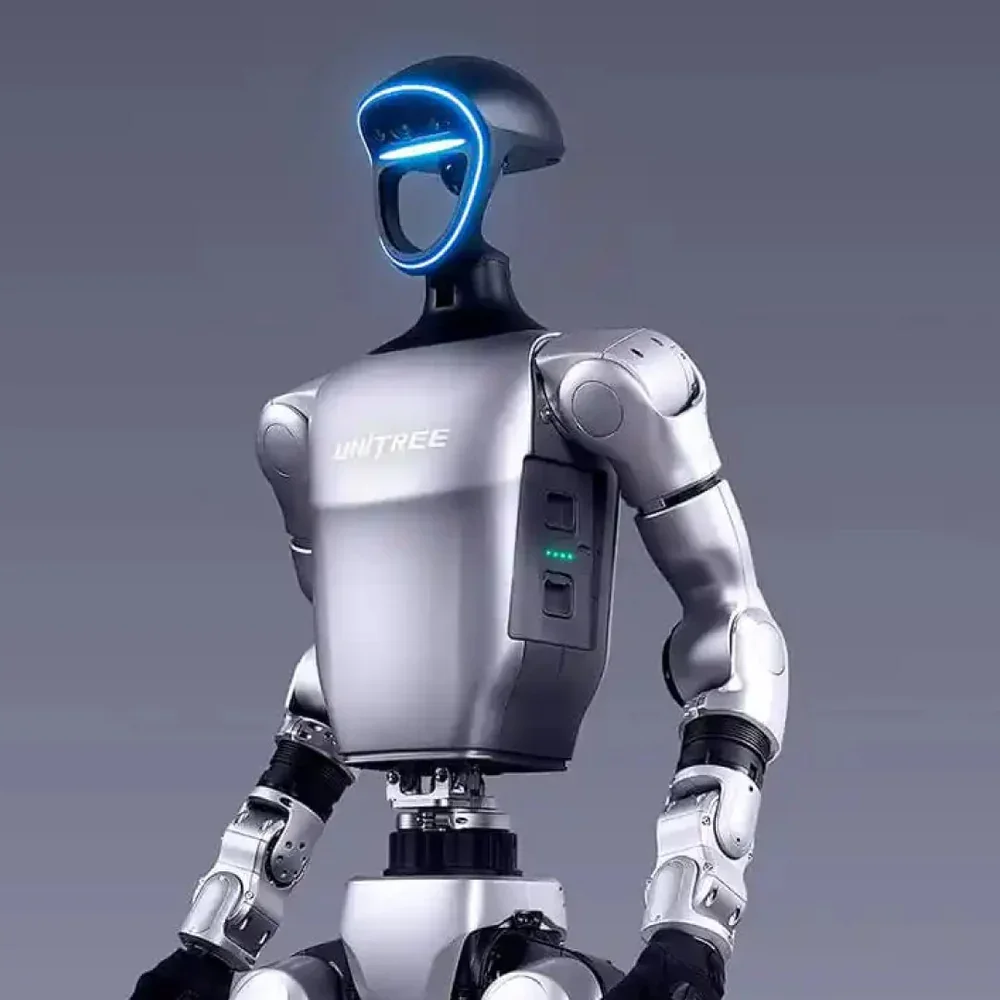
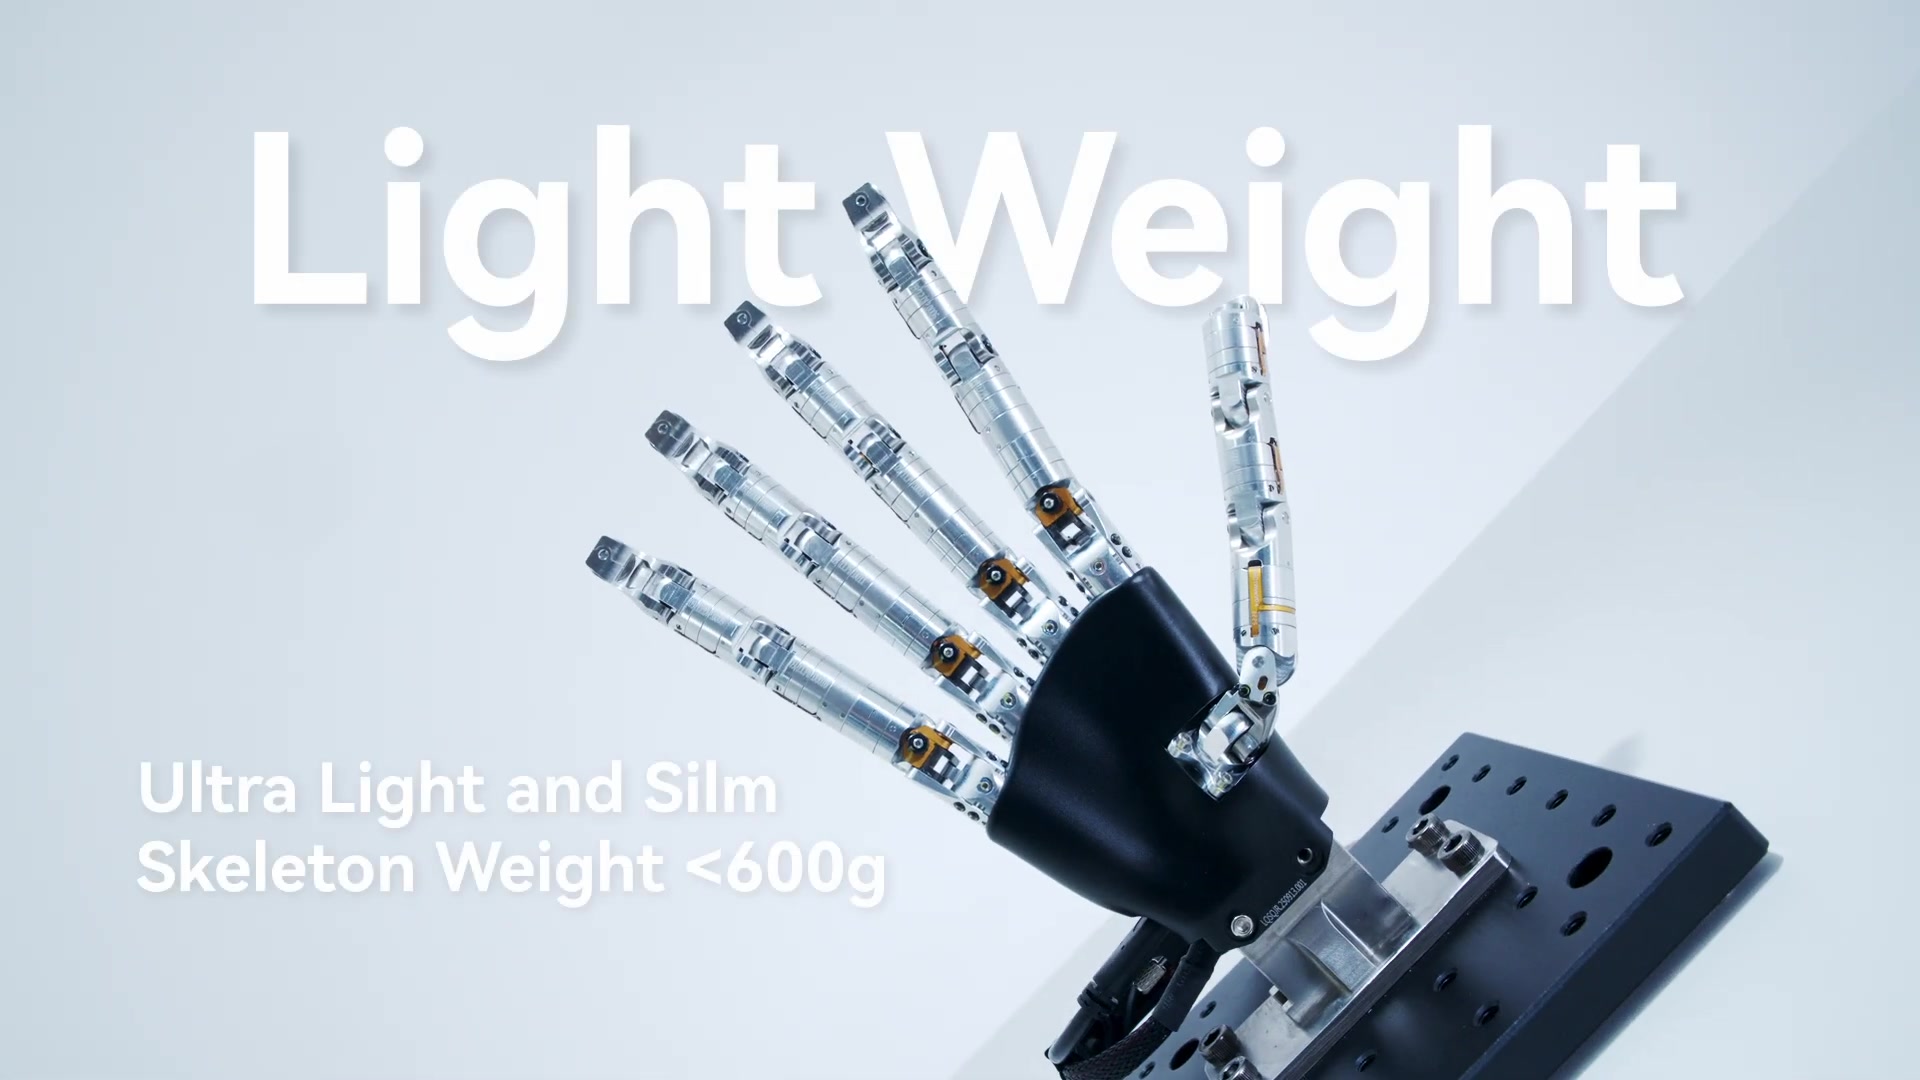
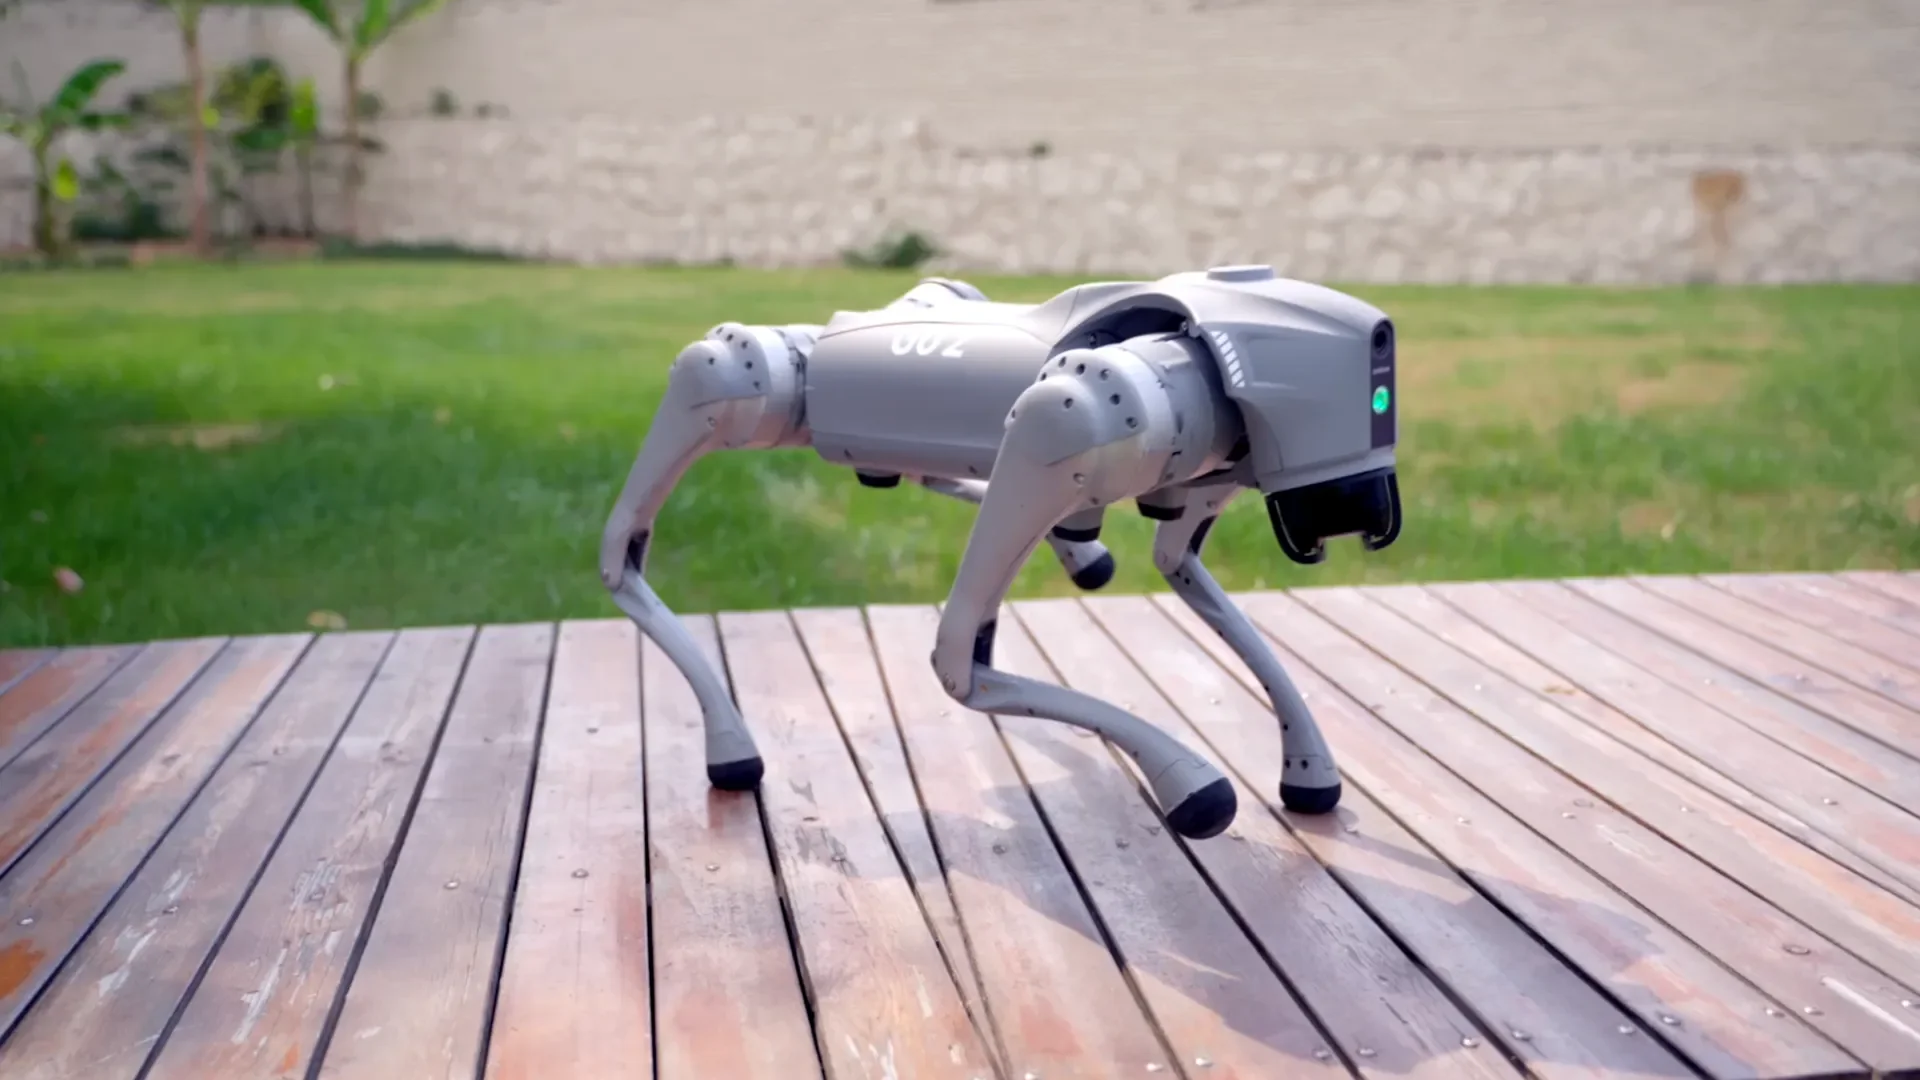
お問い合わせ各種ロボット、ロボットハンド、入力デバイスをご利用いただけます。当社から購入・レンタルすることも、お手持ちの機器を持ち込むこともできます。
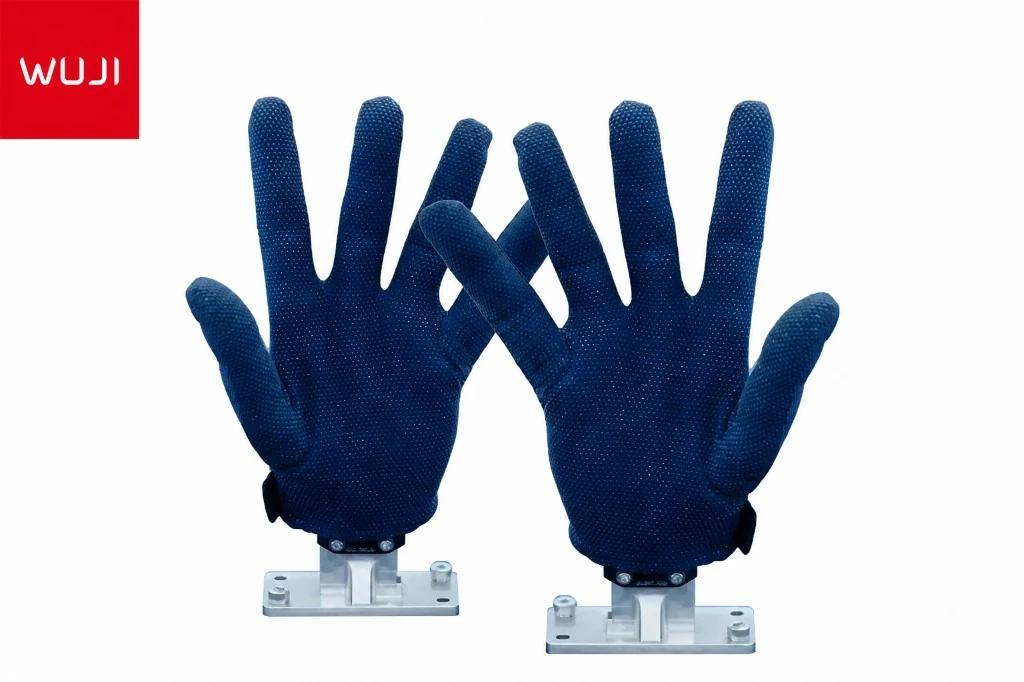
全体を見るハードウェアカタログ仕様と可用性、または探索のためWuji Glove外部の操作のため。リースすべてのプラットフォームでご利用いただけます。
ロボット上で実行される訓練された政策へのゼロから4つのステップ。
ストアからロボットアーム、デクスタラスハンド、ヒューマノイドを選べます。各製品にリードタイムを表示しており、購入前に試したいチーム向けにリースも用意しています。
pip install centeros-cli && centeros connect
1つのコマンドは、ロボット、カメラ、入力デバイスを接続し、ネットワーク上のハードウェアを自動的に検出します。
VR、手袋、ゲームパッド、リーダーアームでロボットを制御。 各セッションは、同期ビデオ、ジョイントステート、アクションで自動的に記録されます。
データをアップロードし、トレーニングレシピ(ACT、Diffusion Policy、VLA)を選択し、訓練されたポリシーを受け取ります。 ワンクリックで同じロボットに展開します。
6段のパイプラインにより、生のテレオペレーション記録が展開準備が整ったポリシーになります。
MCAP、HDF5、LeRobot(Parquet)、OpenPIをエクスポートし、トレーニングパイプラインのニーズをフォーマットし、変換スクリプトなしで。
スタイル、障害、リセット、および配布外のエピソードを自動的に検出します。 記録ごとに品質スコアが付与され、クリーンなデータのみをトレーニングできます。
37%使用可能なデータ生のテレオペレーションデータの37%のみがSFT-Usable
偽りが始まり、オペレータの躊躇および回復動きは方針の訓練を傷つけることができます。 当社のスコアラーは、騒音を補正しないため、有用なデモンストを識別します。
データをアップロードし、アーキテクチャを選択し、訓練されたポリシーを受け取ります。 ロボット操作に問題のあるモデルをサポートしています。
行為の分岐の変圧器。 シングルアームタスクの50〜200デモンストレーションで訓練し、効果的に高速化。多くのチームが出発するデフォルト。
行動世代の普及 多項式アクションの配布を扱い、接触力とバイマニュアルタスクによく機能します。
力および接触の感知を使用して言語調節された、複数のタスク ポリシーのための蝕知の入力が付いている視野言語行為モデル。
データの微細な事前トレーニングされたオープンソースの基礎モデルにより、データが少ないコンバージェンスがより速くなります。
データをアップロードし、訓練されたポリシーを受け取ります。 AI を見る アーキテクチャの詳細とベンチマークのModelページ。
ロボット、タスク、タイムラインについて教えてください。 正しい層をスコープ化し、移動します。
直接電子メール: contact@roboticscenter.ai